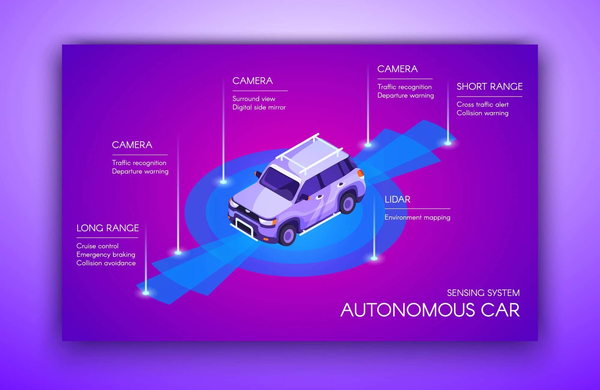
我们只能开始想象人工智能的可能性,但与人工智能潜力相关的一个最知名的话题是自动驾驶。模仿人类认知的机器的概念——人工智能(Artificial Intelligence,简称AI)——可以追溯到古希腊,尽管这个术语直到1956年才被创造出来并发展成为一个领域。近年来,该技术发展迅速,其用途显著扩大,包括农业、医药、语音辅助,甚至自动驾驶等领域。
人工智能和自动驾驶汽车的融合是汽车行业和人工智能行业的一大步。我们只能开始想象人工智能的可能性,但与人工智能潜力相关的一个最知名的话题是自动驾驶。近年来,特斯拉、Waymo和阿里巴巴等公司在创造由人工智能驱动的全自动驾驶汽车方面取得了重大进展。
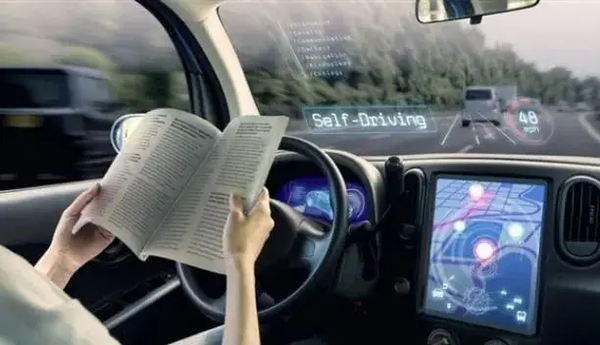
在本文中,我们将仔细研究人工智能在车辆中的使用,从其在基础设施中的作用,到为人工智能自动驾驶上路的算法。
什么是自动驾驶汽车?
自动驾驶汽车是一种能够执行与有经验的人驾驶的汽车相同的操作,而无需人类的任何物理输入。他们能够理解障碍物和标志,自己安全移动。它们倾听指令,并在传感器、机器学习系统、执行器和复杂算法的帮助下执行指令。
人工智能和自动驾驶
人工智能一直是创造自动驾驶汽车的最大突破力量。第一批自动驾驶汽车在20世纪80年代问世,然而,完全自动驾驶的自动驾驶汽车的 4 级和 5 级是由人工智能实现的。
为了实现自动驾驶,人工智能需要在不受人类司机影响的情况下计划和执行行动。该人工智能的功能与人类驾驶员相同,它具有识别和决策能力,感官功能,以及用深度学习算法对数据建模的能力。有了这些技术创新,人工智能驱动的车辆可以自动执行任务。
人工智能在自动驾驶汽车基础设施建设中的作用
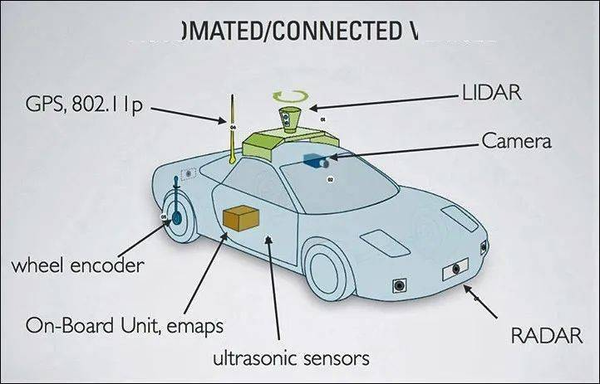
如果要实现完全自动驾驶,就需要安装摄像头、通信系统和传感器。这些功能是为了使汽车能够生成数据,从而发挥其功能。人工智能在创建自动驾驶汽车基础设施方面的作用是让这些功能展现出人类驾驶员的特征。人工智能通过车载组件收集数据,实现了看、听、想、决策等功能。
自动驾驶汽车应该如何做出关键决策?
司机们对驾驶自动驾驶汽车的安全性非常担心,在生死攸关的情况下,自动驾驶汽车如何保证乘客的安全是一个值得研究的重要问题。人工智能被迫做出这样的决定的可能性有很多,这就是为什么与其让自动驾驶汽车在生死攸关的情况下做出反应,还不如让它在设计上完全避免这种情况。这似乎是许多公司在开发自动驾驶汽车时采取的方法,包括训练它们识别障碍物并停止或绕过它们。为了防止传统汽车发生事故,人工智能工具已经被开发出来。比如,“盲点探测”(如果驾驶员处于另一辆汽车的盲点,就会发出警报),“电子稳定控制”(Electronic Stability Control),牵引力控制装置咬住车辆的一个或三个轮子,以防止车辆在危险的天气条件下失控滑动。
GDDR6对未来自动驾驶的重要性
GDDR6内存以其比其前代更高的带宽和速度而闻名,它的带宽是运行AI系统计算机引擎的基础,而AI系统是自动驾驶汽车发展的核心。GDDR6还因其承受道路上车辆通常遇到的恶劣条件的能力而闻名,GDDR6存储技术肯定会在自动驾驶汽车的发展中发挥重要作用。
自动驾驶汽车如何生成数据
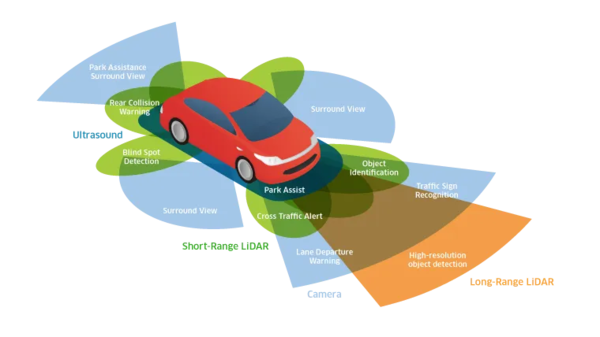
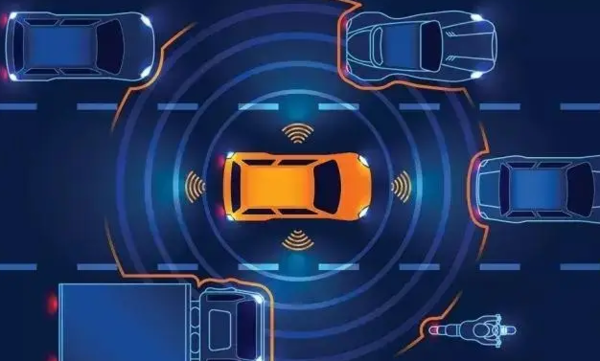
用于自动驾驶汽车的人工智能需要能够“看到”周围环境,这是通过摄像头、雷达和激光雷达实现的。在这些安装在汽车不同部位的传感器和摄像头的帮助下,人工智能根据这些信息做出决定。
以下是该系统的各个部分,以及它们在自动驾驶汽车数据收集中所扮演的角色:
传感器
传感器监测您的汽车的位置,以及它们与道路上其他车辆、行人和物体的距离。自动驾驶车辆使用的两个传感器是光成像探测和测距(激光雷达传感器)和无线电探测和测距(雷达传感器)。
激光雷达传感器通过反射周围环境的激光脉冲来测量距离,并识别道路组件,如道路标记和路缘。
雷达传感器使用与激光雷达传感器相同的原理,除了它使用无线电波。它包括一个电磁波发射器、一个接收和发射天线、一个确定物体属性的处理器和一个接收器。当发射器发出的无线电波反射到物体上时,它就会返回到接收器,处理器就会推断出物体的信息。
激光雷达和雷达传感器各有其优点和缺点,因此最适合用于最大限度地发挥其优点的车辆。
摄像头
在自动驾驶汽车中,摄像头也被称为图像传感器。它们在自己的视点内检测物体,识别并分类它们,然后确定汽车和物体之间的距离。
数据注释在汽车AI项目中的重要性
摄像头和传感器可以让汽车“看到”周围环境,但如果没有数据注释,这种视觉能力将毫无用处。
数据注释是汽车AI项目的关键部分,因为它可以识别对象。一旦视觉信息被解读出来,就可以使用了。如果没有正确的数据注释,汽车上使用的人工智能很容易发生事故,使用也不安全。标注的质量越高,AI的准确率就越高,崩溃的几率就越低。
人工智能算法如何用于自动驾驶汽车
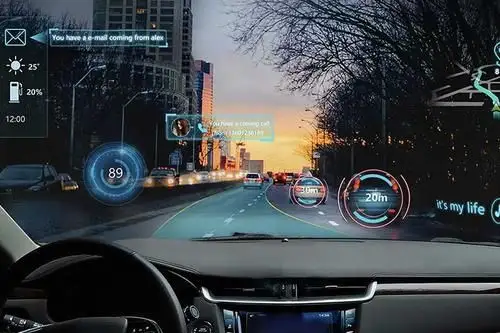
AI算法通过使用现实生活中的数据集来训练自动驾驶汽车,这种训练可以帮助他们根据自己的观察和学习来做出决定。
监督学习vs非监督学习
汽车AI算法可以通过监督学习或无监督学习进行学习。
- 监督学习-基于如何破译数据的训练来解释数据
- 无监督学习——人工智能会自行处理接收到的数据,而不需要任何指令或输入如何处理。
由于自动驾驶汽车需要对数据进行分类,监督学习是自动驾驶汽车首选的机器学习方法。
自动驾驶汽车使用的机器学习算法
自动驾驶汽车可以使用很多机器学习算法,所有这些算法都可以分为以下一个或多个类别:
- 回归算法——擅长通过评估两个或多个变量之间的关系并比较它们在不同尺度上的影响来预测事件
- 决策矩阵算法——分析、识别和评价值集之间关系的性能
- 模式识别算法-这些也被称为分类算法。它们识别数据集之间的模式并对它们进行分类。
- 聚类算法-从数据点发现结构的情况下,获得的图像不容易检测或没有分类的模式识别算法。
在所有这些类别的数千种算法中,有五种算法显示出自动驾驶汽车的最大潜力:
1.SIFT(尺度不变特征变换)用于特征提取
该算法是一种特征检测算法,用于检测、描述和匹配部分可见的图像/物体中的关键点。然后使用这些关键点来识别所涉及的图像/对象。
2.AdaBoost用于数据分类
AdaBoost算法既可用作回归算法,也可用作分类算法,但本文的重点将放在AdaBoost作为分类算法上。在用于数据分类时,对数据进行收集和分类,支持车辆的AI学习过程。AdaBoost通过对低性能分类器数据进行分组来获得高性能数据,从而提高AI的决策能力。
3.用于对象识别的TextonBoost
TextonBoost算法在性能上与AdaBoost算法相似,它结合了低性能的分类器来得到一个高性能的分类器。TextonBoost和AdaBoost之间的主要区别在于前者可以解释与外观、上下文和形状相关的数据。通过结合这三种分类器,TextonBoost算法可以更准确地识别图像和物体。
4.方向梯度直方图(HOG)
HOG是一种特征描述符,就像Scale Invariant feature Transform Algorithm(尺度不变特征变换算法)一样,用于检测对象。它分析图像/物体的位置来确定它如何移动。然后,它将它们分解为单元格,并将每个单元格计算为面向梯度的直方图,对结果进行规范化,并为每个单元格返回一个描述符。
尽管HOG不被认为是一种机器学习算法,因为它没有链接到特定的算法,但它在机器学习中仍然非常有用。
5.YOLO
YOLO是一种基于回归算法的机器学习算法,用于识别和分组对象。YOLO算法检测人工智能视线范围内的物体,并将它们分配给不同的群体。然后,它会为每组对象指定特定的特征,让AI更容易识别它们。
可以使用的其他机器学习算法
还有许多其他机器学习算法用于自动驾驶汽车,如k均值,主成分分析,支持向量机等。无论使用哪一种算法,机器学习算法都能让自动驾驶汽车成为现实。如果没有这些算法,人工智能汽车就不可能成为现实。
写在最后
公众正在密切关注全自动驾驶汽车的进一步进展,随着人工智能在过去十年取得的进步,汽车在世界各地的街道上安全自动驾驶只是时间问题。
原文链接:https://www.aiplusinfo.com/blog/ai-and-autonomous-driving/
