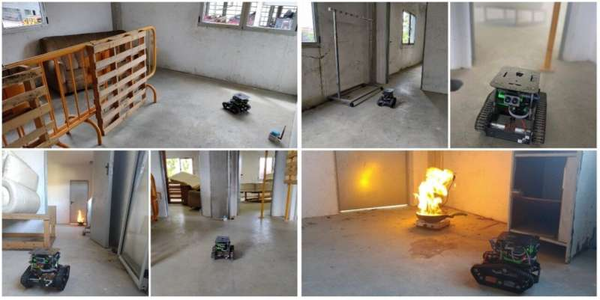
对于大多数急救人员来说,机器人可能是有价值的助手,因为它们可以帮助他们远程监控或干预人类无法进入或危及生命的地区。消防队员在执行任务时受伤的风险很高,无疑的是,他们将受益于可靠的移动机器人的帮助。
Rey Juan Carlos大学和马德里Autónoma大学的研究人员最近发明了一种自主地面机器人,可以在消防员处理室内紧急情况时协助他们。他们的系统在《Journal of Field Robotics》《野外机器人杂志》上做了介绍,该系统可以让应对火灾紧急情况的消防员更好地规划他们的干预措施,为他们扫清安全通道,进入受影响的地区,并在疏散过程中为他们提供支持。
“这项工作是一个名为HelpResponder的项目的一部分,该项目旨在降低事故率和干预团队的任务时间,”进行这项研究的研究人员之一Noelia Fernández Talavera说。“这是通过固定信标、无人机和地面机器人实现的。地面机器人是BSc项目的一部分,通过实时获取环境参数为应急团队提供支持。”
最近对西班牙火灾演变的研究强调了对新技术的需求,这些新技术可以更好地协助消防员。这些工作收集了有关影响在室内环境中执行任务的反应人员的事故的数据,例如建筑物倒塌或与吸入有毒气体有关的疾病的收缩。
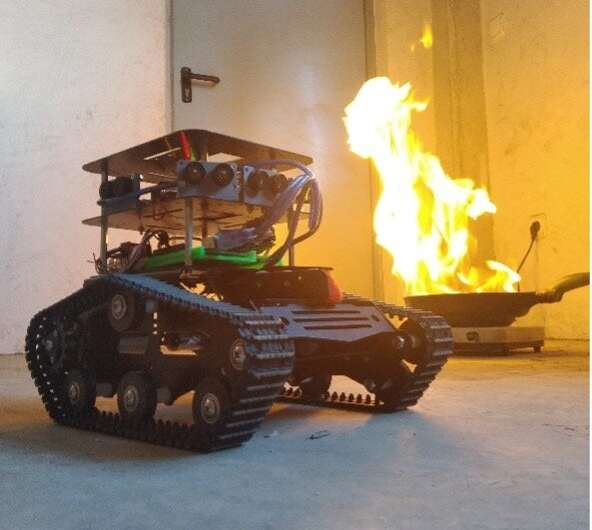
Talavera说:“这些统计数据表明,消防员在介入前需要了解环境。所有关于火灾位置、有害气体的存在以及可能的路径的信息都与开展更有效、更安全的干预措施有关。”
Talavera和她的同事创造的机器人可以监测周围的环境,并与人类代理分享它收集的数据。这是通过使用各种传感器来实现的,这些传感器可以测量室内环境中的温度、湿度和空气质量,以及它的位置和其他物体的位置。然后,这些数据被保存在一个数据库中,消防员可以通过智能手机应用程序远程访问。
Talavera解释说:“机器人有三种操作模式来应对不同的情况。:手动模式允许操作员使用键盘、操纵杆或手柄远程控制它,生成速度命令,操作员还可以从直接视图或图形用户界面控制机器人。在最后一种情况下,接口必须提供足够的信息来保持他们的态势感知,例如场景地图、机器人的准确位置、相机的图像等等。”
该机器人的第二种操作模式被称为自主模式,它可以在避开潜在障碍的同时独立探索室内环境。为了实现这一目标,它依赖于覆盖路径规划算法,该算法使用集成传感器收集的数据来定位机器人,检测和识别周围的障碍物,并引导它通过一组路径点。
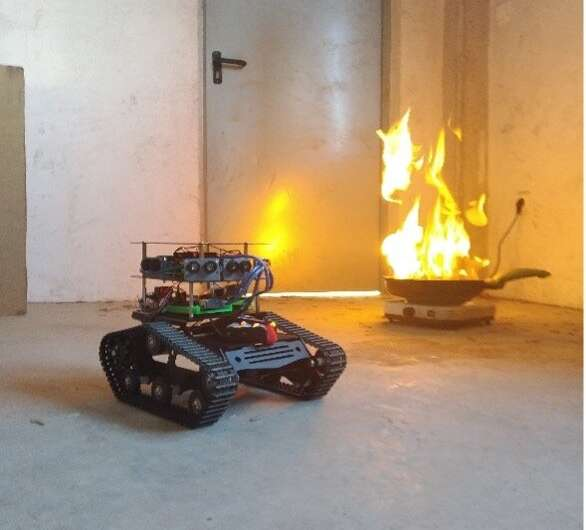
Talavera说:“在自主模式下,机器人可以覆盖整个房间和走廊,提供有关环境条件的当地信息。”“最后,疏散模式创造了通往目标的快速和安全路线,该模式利用场景的先验知识计算从当前位置到目标位置的最短路径。这个目标位置可以是建筑物的出口,也可以是受害者的位置等等。”
研究人员的机器人采用模块化设计,这意味着可以在不改变其核心配置的情况下添加其他组件(例如热感相机或其他传感器)。此外,这款机器人体积小,部件便宜。这使得它可以到达人类特工无法到达的地区,同时也有利于大规模部署。
Telavera和她的同事在一系列测试中测试了他们的机器人,包括模拟和真实世界的试验。他们的结果非常有希望,因为机器人可以有效地处理不同的任务,同时自主地躲避障碍物,为消防员提供宝贵的支持。
在评估中,由于其坚固的组件和良好的电池自主性,机器人可以在一天内完成不同的任务。该团队还创建了机器人的模拟,这也可以帮助消防员为未来的室内干预做准备,帮助他们确定到达理想位置的最有效和安全的路径,或者简单地练习使用机器人。
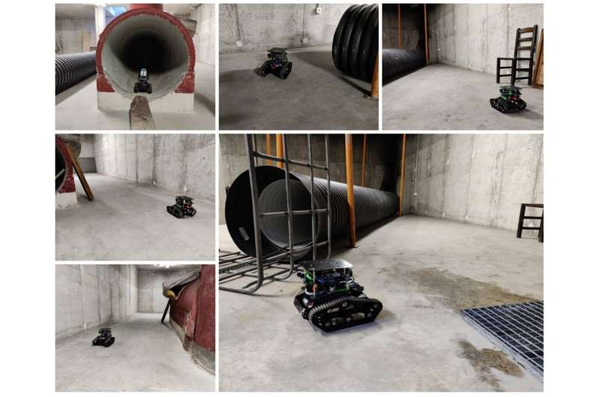
Talavera表示:“我们与终端用户合作开发了我们的系统,并在高度现实的场景中进行了验证。”真正的测试是在Alcorcón的统一安全中心与该市消防部门合作进行的。实验结果表明,该系统能够在恶劣条件下工作,并能在干预图中定位热毒病灶。该系统可以有效地覆盖各种场景并避开障碍物,因此消防员可以根据获得的数据快速做出决策,并生成干预策略。”
Talavera和她的同事们发明的机器人很快就会被其他消防部门使用和测试。此外,它还可以激发类似机器人系统的开发,以帮助其他应急人员,包括警察或完成搜救任务的团队。
Talavera补充说:“我们研究的下一步将是通过集成ROS来改进自主导航系统,并增强模拟器,以再现火灾和烟雾以与真实情况相同的方式前进的动态场景。一个包含不同技术的网络平台也正在开发中,这样机器人、无人机和信标收集的数据就可以同时进行分析。这样,系统将变得更容易使用,在紧急情况下更有价值。”
参考链接:https://techxplore.com/news/2023-02-robot-firefighters-indoor-emergencies.html
