柔软的充气机器人已经成为一种具有潜力的范式,适用于需要固有安全性和适应性的应用。然而,将传感和控制系统整合到这些机器人中在不损害其柔软性、外形或功能的情况下,带来了重大挑战。
为了解决这个障碍,由尹兰金教授(韩国科学技术院新材料工程系)和裴钟范教授(韩国科学技术院机械工程系)共同领导的研究团队开发了突破性的"软阀门"技术——一种集成传感器和控制阀门的全能解决方案,同时保持完全柔软。
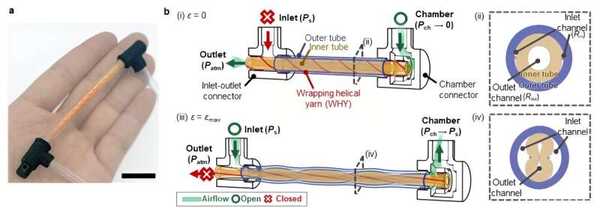
传统上,柔软的机器人机身与坚硬的电子元件共存,用于感知目的。这个研究团队进行的研究通过创建无需电力操作的传感器和控制阀门的柔软模拟,引入了一种克服这一限制的新方法。结果呈现出的管状零件具有双重功能:通过仅使用气压来检测外部刺激和精确控制驱动运动。
通过消除对依赖电力的元件的需求,这些全软阀门使得机器人在水下或电火花可能带来风险的环境中能够安全运行,同时降低了对机器人系统的重量负担。此外,每个组件成本低廉,约为800韩元。
以前的柔软机器人具有柔软的机身,但依赖坚硬的电子部件来进行刺激检测和驱动控制单元。"我们的研究侧重于使用柔软材料制造传感器和驱动控制部件。
研究团队展示了利用这项突破性技术的各种应用。他们创造了一种能够精细地夹取脆弱物品(如薯片)的万能夹子,防止传统坚硬机器人手部施加过大力量导致破碎。
此外,他们成功地使用这些全软件部件开发了可穿戴的肘部辅助机器人,旨在减轻反复任务或需要大量手臂运动的劳累活动对肌肉的负担。肘部支撑器根据个体手臂弯曲的角度自动调整,这是一项突破,使得佩戴机器人时对肘部施加的力量平均减少了63%。
软阀门通过利用管状结构内的气流进行操作。当对管状结构的一端施加张力时,内部螺旋线圈会将其压缩,以控制气流的进出。这种类似手风琴的运动可实现精确而灵活的运动,而无需依赖电力。
此外,研究团队证实,通过对管状结构中的不同结构或线圈数量进行编程,他们可以准确地控制气流变化。这种可编程性使得可以根据特定情况和需求进行定制调整,即使在对管状结构末端施加一致外力的情况下,也能提供灵活的驱动单元响应。
这些新开发的部件可以仅通过材料编程进行使用,无需电子设备。这一突破将显著推动各种可穿戴系统的发展。
这项突破性的软阀门技术标志着朝着完全柔软、无电子设备的能够自主运行的机器人迈出了重要的一步,这是提高安全性和适应性在众多行业中的关键里程碑。
该研究结果已发表在《自然通讯》上。
