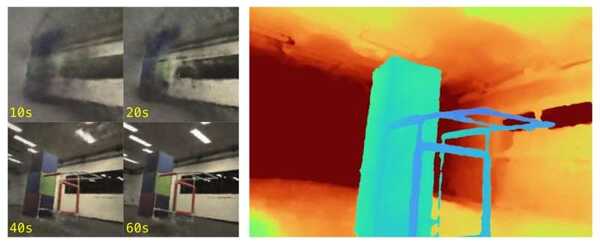
神经辐射场(NeRFs)是先进的机器学习技术,可以从二维(2D)图像生成物体或环境的三维(3D)表示。由于这些技术可以逼真地模拟复杂的真实世界环境,并进行详细的建模,因此它们可以极大地支持机器人研究。
然而,目前大多数用于训练NeRF的现有数据集和平台都设计为离线使用,因为它们需要完成姿势优化步骤,这会显著延迟创建逼真照片的表示。这迄今为止阻止了大多数机器人学家实时在物理机器人上测试他们的算法。
斯坦福大学的一个研究小组最近推出了NerfBridge,这是一个新的开源软件包,用于训练NeRF算法,最终能够使它们在在线机器人实验中得以使用。这个软件包在arXiv上预发表的论文中介绍,旨在有效地连接ROS(机器人操作系统),一个著名的机器人应用软件库,和Nerfstudio,一个设计用于实时训练NeRF的开源库。
我的实验室——斯坦福多机器人系统实验室的成员最近对探索神经放射场(NeRFs)在机器人领域的应用感到兴奋,但我们发现目前没有一种简单的方法将这些方法应用于实际机器人,因此不可能进行任何真正的实验,"本文的第一作者哈维尔·余告诉Tech Xplore。"由于工具不存在,我们决定自己构建,通过对NeRFs在机器人上工作的推动,我们得到了一个很好的工具,我们认为对机器人社区中的很多人会非常有用。"
NeRF是一种基于人工神经网络的复杂技术,最初由计算机图形研究界引入。它们通过训练神经网络来重建照片或二维图像中捕捉到的场景的3D几何形状和颜色,从而创建世界的详细地图。
“从图像到地图的问题一直是我们机器人学领域的研究重点,而NeRF为我们提供了一种新的方法,”Yu解释道。“通常情况下,NeRF是以离线方式进行训练,即预先收集所有图像,然后同时对场景的NeRF进行训练。然而,在机器人学领域,我们希望直接使用NeRF来完成导航等任务,因此如果只在到达目的地时获得NeRF将不起作用。相反,我们希望在机器人探索环境时逐步构建NeRF(在线)。这正是NerfBridge解决的问题。”
NerfBridge是由于先生及其同事推出的一款软件包,它利用物理机器人集成的传感器和摄像头捕捉的图像。这些图像不断地流入Nerfstudio强大的NeRF训练库,使得NeRFs不断更新和改进,并随着机器人捕捉到新的环境图像而不断提升自己。
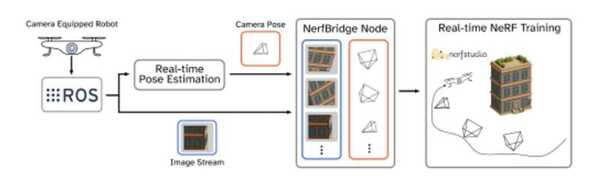
为了展示他们的方法的潜力,Yu和他的同事使用它训练了一个基于NeRF的模型,该模型基于无人四旋翼飞行器上安装的相机拍摄的室内外环境中的图像。他们的结果令人瞩目,突显了NerfBridge在促进机器人研究中使用NeRF的价值。
这种有前途的方法很快就可以被其他研究人员用来训练NERFs,并在机器人在其环境中导航时测试它们的算法。同时,余等同事计划探索其他能够扩大机器人应用NeRFs的策略。
"最终,我们希望NerfBridge能够降低其他研究人员进入机器人NeRF应用领域的门槛,让他们能够在实际机器人上测试自己的新算法," Yu补充说道。"从NerfBridge开始,我们将会探索提高在图像从机器人流动时的NeRF训练方法,并展示使用基于NeRF的地图在定位和导航等机器人任务中具有具体优势的方法。"
