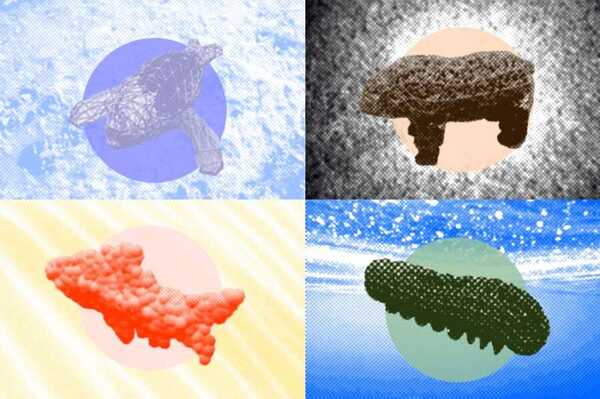
SoftZoo是一个软性机器人共同设计平台,可以测试不同环境下机器人性能的最佳形状和大小。
自从2008年采用了“软机器人”这个术语以来,该领域的工程师一直在构建各种灵活的机器,用于探索、运动、康复,甚至太空。灵感之一:动物在野外的运动方式。
麻省理工学院的研究团队更进一步,开发了一种生物启发平台SoftZoo,使工程师能够研究软机器人的共同设计。该框架优化了算法,由设计部分和控制部分的优化组成,设计部分决定机器人的外观;而控制部分是使机器人运动的系统,改进了用户为潜在机器自动生成轮廓的方式。
在野外漫步,该平台展示了熊猫、鱼类、鲨鱼和毛毛虫等动物的3D模型,可模拟不同环境下的软机器人任务,如运动、灵活转向和路径跟踪。无论是在雪地、沙漠、粘土还是水中,该平台展示了不同设计在不同地形中的表现折衷。
"我们的框架可以帮助用户找到最佳的机器人形状配置,让他们设计软体机器人算法,以便能够进行许多不同的工作," 该项目的首席研究员、麻省理工学院博士生、计算机科学与人工智能实验室(CSAIL)的附属研究员王俊轩说道。 "本质上,它帮助我们了解机器人与其环境交互的最佳策略。"
SoftZoo比相似平台更全面,因为它不仅模拟设计和控制,还可以模拟对各种生物群落的物理特征作出反应的移动。框架的多功能性源于可微分的多物理引擎,可以同时模拟物理系统的多个方面,例如海豹在冰上转弯或毛毛虫在湿地环境中爬行。
引擎的可微性通过减少需要解决计算控制和设计问题的经常昂贵的模拟数量,优化了协同设计。因此,用户可以使用更复杂、具体的算法设计和操作软体机器人。
该系统模拟与不同地形的交互能力展示了形态学的重要性,形态学是生物学的一个分支,研究不同生物体的形态、大小和形式。根据环境,一些生物结构比其他结构更为优化,有点像比较完成类似任务的机器的设计图纸。
这些生物外形可以激发更专业的、地形专属的人造生命。 "水母柔和波动的几何形状使其能够高效地穿过大片水域,激发研究人员开发新品种的柔性机器人,并为完全由硅计算机培育的人工生物可能具备的无限可能打开了可能性," 王说道。"另外,蜻蜓可以进行非常敏捷的机动,其他飞行生物无法完成,因为它们的翅膀上有特殊的结构,可以在飞行时改变它们的质心。我们的平台通过与蜻蜓自然更擅长地通过其周围环境相同的方式来优化运动能力。"
以往,机器人很难在杂乱的环境中导航,因为它们的身体结构不符合周围环境。但通过使用SoftZoo,设计师可以同时开发机器人的大脑和身体,使地面和水下机器更加机敏、专业化。
随着行为和形态智能的增加,机器人在完成救援任务和进行探索方面将更加有用。例如,在洪水期间,如果有人失踪,机器人可以潜行更有效地穿越水域,因为它是使用展示在SotftZoo平台上的方法进行优化的。
“SoftZoo提供开源模拟软体机器人设计,帮助他们更加轻松和灵活地构建现实世界机器人,并加速在不同环境中的运动能力,”研究合著者、麻省理工学院和IBM沃森人工智能实验室的研究科学家、马萨诸塞大学阿默斯特分校的助理教授庄干补充道。
“这种计算方法用于共同设计软体机器人身体和他们的大脑(即控制器),为设计特定任务的定制化机器的快速创建打开了大门,”麻省理工学院电气工程与计算机科学系(EECS)教授、安德鲁和埃尔娜维特比教授和CSAIL主任之一Daniela Rus说道,Daniela Rus也是该研究的另一位作者。
在任何类型的机器人被构建之前,该框架可以用作测试非自然场景的替代品。例如,对于在波士顿市区工作的研究团队来说,在沙漠中评估类似熊型机器人的行为可能是具有挑战性的。相反,软件机器人工程师可以使用SoftZoo中的3D模型来模拟不同的设计,并评估控制其机器人导航的算法的有效性。这将节省研究人员的时间和资源。
然而,目前制造技术的限制阻碍了这些软机器人设计的实现。"从模拟到实际机器人的转换仍然没有解决,并需要进一步研究,"王表示。"在现有制造技术下,SoftZoo中的肌肉模型、空间变化的刚度和传感器化不能直接实现,因此我们正在解决这些挑战。"
未来,该平台的设计师正在关注人类机械学的应用,例如操作,鉴于它测试机器人控制的能力。为了展示这一潜力,王的团队设计了一个3D手臂向前扔雪球。通过包括更多类似人类的任务模拟,软机器人设计师可以使用该平台来评估软机器人手臂抓握、移动和堆放物体的能力。
