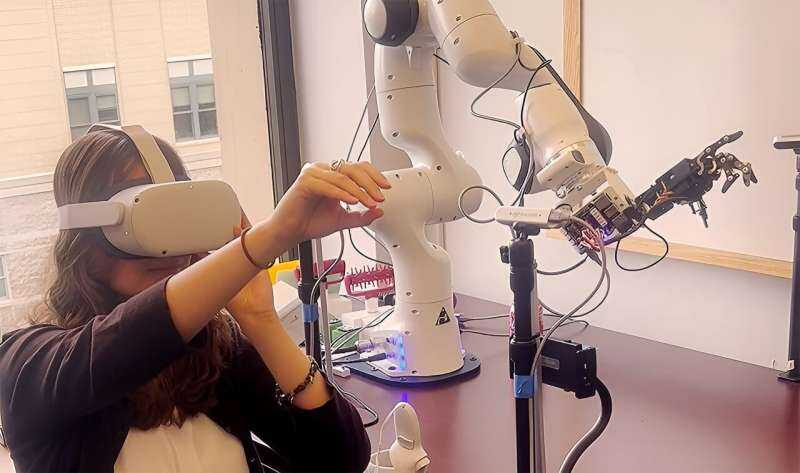
人类经常对自己的精细运动能力视而不见。重现人体的机械精确性并非易事,而这正是卡内基梅隆大学机械工程系的研究生们希望通过人工智能来简化的任务之一。
在机械工程助理教授Amir Barati Farimani的指导下,博士候选人Alison Bartch和Abraham George首先通过虚拟现实模拟重新创造了一个简单的任务,比如拾取一个方块。借助这个示例,他们又能够增加各种“类人”的动作示例,以帮助机器人学习。
George说:“如果我想教你如何完成一个任务,在你理解之前,我只需要做一两次。因此,现在我们能够让机器人在只看一两次示范后就能复制我们的动作是非常有希望的。我们已经创建了一个控制结构,让机器人能够观察我们的动作,提取所需信息,然后执行相应的动作。”
团队发现,与单一的机器学习模型相比,增强示例有助于大大减少机器人在方块拾取任务中的学习时间。结合通过虚拟现实头显模拟收集的人类数据,这种研究方法具有在“不到一分钟的人类输入”下产生有希望结果的潜力。
该研究在2023年国际机器人与自动化会议上进行了报告。
George描述了创造可靠且“新颖”的增强示例以供人工智能学习的挑战,以便它能够识别相同运动中更微小的差异。
George表示:“一个很好的类比是,当你试图训练一台电脑识别一张狗的图片时,你可能会给它展示数百张狗和猫的图片。但我们正在试图训练计算机仅通过一张增强图像来识别一只狗。因此,如果我们给它展示一种不同品种的狗,计算机将很难将其识别为狗。”
Bartch已经计划使用类似的方法来教机器人如何与更易变形的材料,尤其是黏土进行互动,并预测它们会有何变化。
Bartch说:“对于将机器人引入社会的最终目标,它们需要能够预测不同材料的行为。如果想象一下家里的助理机器人,它们将与可变形的物体互动:食物是可变形的,海绵是可变形的,衣物也是可变形的。”
