救援人员于2023年6月22日在泰坦号游艇沉入泰坦尼克号残骸附近的海底发现了碎片,表明该艇遭遇了灾难性故障,五名乘客全部遇难。
将人们带入深海底部本身就具有危险性。与此同时,气候变化意味着收集来自全球海洋的数据比以往任何时候都更加重要。普渡大学机械工程师尼娜·马姆杜利安解释了研究人员如何降低深海探索所涉及的风险和成本:派遣潜水艇下潜,但将人员留在水面上。
为什么大多数水下研究都是使用远程操作和自主水下车辆进行的呢?
当我们谈论水研究时,我们谈论的是广阔的领域。覆盖广阔的领域需要长时间工作的工具,有时需要数月时间。在水下载人工具上驻留,尤其是长时间驻留,这是昂贵和危险的。
研究人员使用的工具之一是远程操作车辆(ROVs)。基本上,车辆和操作员之间有一条电缆,允许操作员命令和移动车辆,同时车辆可以实时传输数据。ROV技术已经进步了很多,能够达到海洋的深处——最深可达6,000米(19,685英尺)。它也更能够提供观察海底和收集数据所需的机动性。
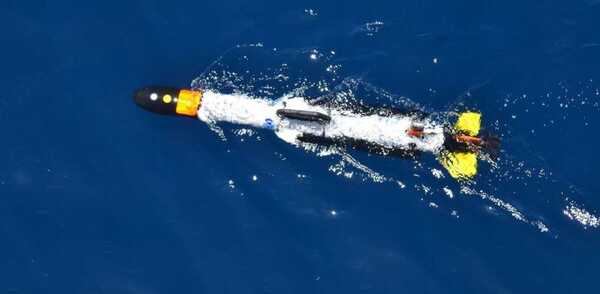
自主水下航行器提供了另一种水下探索的机会。它们通常不与船只牵引相连,而是通常提前编程完成特定任务。在水下的过程中,它们通常没有持续的通信,但是在一定时间间隔内,它们会浮出水面,传送已经收集到的全部数据,更换电池或充电并接收更新的指令,然后再次潜入水中继续任务。
远程操作和自主水下机器人能做些什么,有哪些优势,而有人潜水艇则做不到呢?反之又是如何?
载人潜水器会对公众和相关人员带来兴奋,同时,人类的参与将会提高仪器操作和决策能力,这和载人空间探索相似。然而,与无人探测相比,由于平台的规模需求和对生命支持系统及安全系统的需求,载人潜水器的成本会更加昂贵。目前,载人潜水器的运营费用每天需要数万美元。
使用无人系统将为在广阔地区和荒凉地带的探索提供更好的机会,且成本和风险更低。使用远程操纵和自主水下航行器可以让操作者执行对人类来说危险的任务,如观察冰下环境和探测水下地雷。
“深海研究领域的技术发展是怎样的?”。
由于传感器和计算技术的进步,科技在近年来有了巨大的进展。在水下使用的声学传感器和声纳的微型化方面取得了很大进步。计算机变得更加微型化、有能力和节能。电池技术和防水连接器也得到了很多研究。增材制造和3D打印还可以帮助建造耐受深海高压的船体和零件,成本更加低廉。
在增加自主性方面,除了传统的导航、定位和检测方法,还采用了更先进的算法取得了巨大进步。例如,机器学习算法可以帮助车辆检测和分类物体,无论是固定的管道还是移动的鱼群。
远程操作和自主水下载具已经取得了哪些发现?
一个例子是水下滑翔机。这些是由浮力驱动的自主水下载具。它们能在水中停留数月。这些滑翔机可以在水中上下移动,收集压力、温度和盐度等数据。所有这些都对研究人员有助于了解海洋中正在发生的变化。
2016年和2017年,有一个平台从马萨诸塞州海岸出发,横渡了北大西洋,到达了爱尔兰,历时近一年。在那段时间里,平台获取的数据数量是前所未有的。可以这样描述,这样的车辆价格约为20万美元。由于操作者位于远程,每隔八小时,滑翔机就会浮出水面,连接到GPS上,发送位置信息,由操作人员给它下一阶段任务的计划。如果要派一艘有人驾驶的船收集这样长时间的数据,成本将高达数百万美元。
2019年,研究人员利用一辆自主水下机器人收集了极地大陆安塔里塔斯冰川下方海底宝贵的数据。
能源公司也在使用远程操作和自主水下车辆来检查和监测海底可再生能源、石油和天然气基础设施。
技术将会走向何方?
水下系统是缓慢移动的平台,如果研究人员可以大量部署它们,这将为他们覆盖大片海域提供优势。人们正在大力协调和集群自主性的发展,并利用船上传感器(如相机、声呐和溶解氧传感器)不断提高数据收集能力。推进车辆自主性的另一个方面是实时水下决策和数据分析。
你的研究在这些潜艇上的焦点是什么?
我和我的团队专注于开发导航和任务规划算法,以便进行持续运作,即进行长期任务时最大程度减少人类监督。这样可以解决自主系统部署中的两个主要限制。一个是电池寿命,另一个是未知情况。
我们正在研究海上充电技术,包括水下和水面。我们正在开发自主式部署、回收、充电和数据传输工具,以便在海上长时间执行任务。针对未知情况,我们正在研究识别和避免障碍物以及适应不同的海流,从而使车辆能够在恶劣条件下自主导航。至于电池续航,我们正在不断努力改进。
为了适应不断变换的动力学和零部件故障,我们正在研究方法论,以帮助车辆侦测变化并进行补偿,使其能够继续并完成任务。
这些努力将促进长期的海洋研究,包括观测环境条件和绘制未被发现的区域地图。
