人类第一次登上月球至今已经50年了。从那时起,宇航员主要探索近地轨道,现在美国宇航局正准备重返月球,专家们正在重新评估宇航服的实用性。
德克萨斯 A&M 大学航空航天工程系助理教授 Ana Diaz Artiles 和研究生 Logan Kluis 一直致力于 SmartSuit 的开发,这是一种新的宇航服架构,在行星表面的环境中为舱外活动 (EVA) 创造更安全、更好的宇航服。
SmartSuit 是Diaz Artiles 提出的宇航服架构,重点是对当前宇航服设计的三个关键改进;提高机动性、增强安全性和环境与宇航员之间的知情互动。最近,Diaz Artiles 和 Kluis 与康奈尔大学副教授 Robert Shepherd 合作,开发了用于膝关节的软机器人辅助执行器原型。
Diaz Artiles说:“目前的宇航服是为微重力条件设计的;在这种情况下,宇航员不需要用下半身走路或四处走动,他们通常会用上半身进行自我转换,现在,当你在行星表面时,宇航员将需要走路、弯腰、跪下、捡石头和许多其他类似的活动,这些活动需要下半身有更好的机动性。”
他们开发的软机器人膝关节原型通过使用气体压力来扩展内部腔室,使它们相互推挤。随着每一个膨胀,致动器弯曲。通过使用柔软的材料,执行器可以贴合人体,创造更舒适的贴合性,并可能降低受伤的风险。
“与更刚性的硬表面致动器相比,软机器人将允许致动器适应宇航员的身体,大大提高它们的舒适度,”Diaz Artiles说。
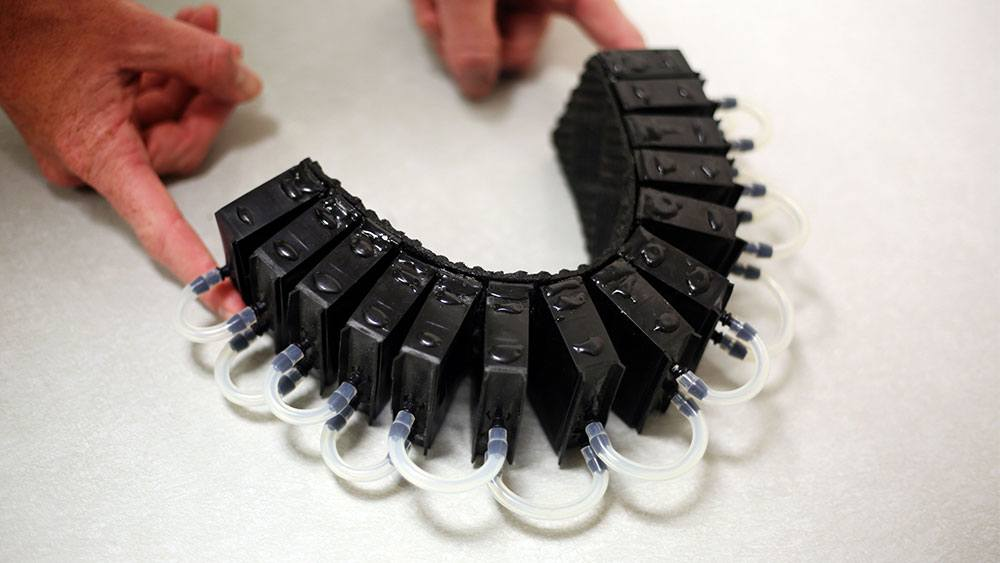
软机器人辅助执行器原型通过使用气体压力来扩展内部腔室,使它们弯曲
穿上现在的宇航服就像是在一个加压气球里面。宇航员必须与宇航服对抗,这不仅很困难,而且会消耗宇航员在执行 EVA 任务时想要节省的能量。为了研究这些执行器的作用,机器人辅助执行器可以将代谢消耗降低15%。
Kluis 说:“如果你在外面收集样本并进行测试,你会花费大量的精力,因此,当我们执行月球和火星等任务时,我们要么必须带上所有食物,要么必须种植它们,所以任何形式的能源节约都是非常有用的。”
他们最近的工作集中在膝关节的执行器上,但最终,他们的目标是将执行器集成到全身层中,从而增强多个身体关节的运动。这一层会对宇航员施加相对较大的压力,提供额外的机械反压力(MCP),从而增加了机动性。
“压力和流动性具有反比关系,”Diaz Artiles 说。“宇航服中的压力越大,机动性越低。你的压力越小,走动就越容易。”
该压力是指宇航服为保护穿着者而提供的气压。大气压力约为 14.7 磅/平方英寸 (psi)。目前的宇航服提供约 4.3 psi 的压力,这会推动宇航员的身体并有助于气球效应。但是,如果全身软机器人层可以提供 1.0 psi 的压力,那么这件衣服所需的压力就会降低到仅 3.3 psi:压力更小,机动性更高。
Kluis说:“想象一下穿着非常紧身的 Under Armour 或非常紧身的紧身裤。这种压在你身体上的压力将取代或补充气体压力,”所以SmartSuit它是可以同时使用机械压力和气体压力。”
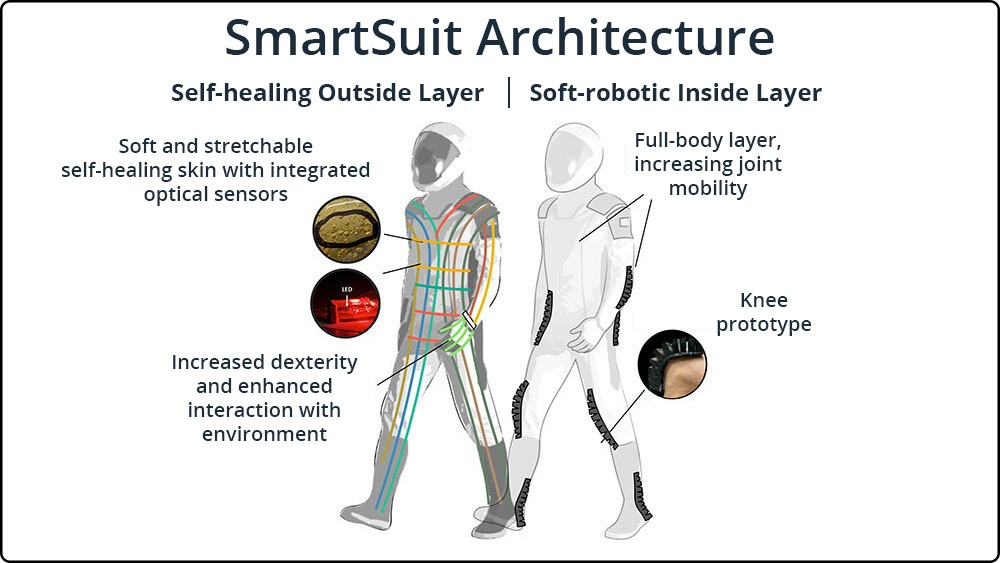
SmartSuit 架构包括一个自我修复的外层和一个软机器人内层,它们结合起来将增强当前的气压太空服
使用 MCP 的另一个好处是它还可以降低减压病 (DCS) 的风险。当我们周围的气压下降相对较快时,就会发生 DCS,因此我们体内的氮气会在我们的身体组织内以气泡的形式出现。目前避免宇航服内 DCS 的解决方案包括在进行 EVA 之前呼吸纯氧长达四个小时。通过实施 MCP,宇航员可以在呼吸前要求上花费更少的时间,而在探索上花费更多时间,而无需额外担心 DCS。
Diaz Artiles 和她的团队继续致力于 SmartSuit 架构,执行器原型是一个很有前途的发展,可以为未来的行星任务创造更适应和资源更丰富的宇航服,他们的最终目标是让它感觉穿着者在没有穿宇航服的情况下移动并且不会流太多汗。
Kluis说:“宇航服与太空旅行直接相关,这是令人兴奋的,而且它们处于这方面的前沿。所以研究新技术总是很有趣的,这些新技术可以实施的话,或许能成为下一代宇航服进化的一部分。”
该研究发表在《航空医学与人类表现》上。
原文链接:https://today.tamu.edu/2022/04/19/building-a-better-spacesuit/
