意大利的博洛尼亚大学和伊莱克斯(世界知名的电器设备制造公司)的研究人员最近开发了一种新的机器人系统,可以帮助人类完成最常见的日常家务之一:洗衣服。该系统在 SpringerLink 的Human-Friendly Robotics上发表的一篇论文中进行了介绍,该系统经过成功训练,可以在洗涤周期完成后插入物品并从洗衣机中取出物品。
进行这项研究的研究人员之一 Gianluca Palli说:“我们最近的项目是行业合作伙伴伊莱克斯与博洛尼亚大学合作的成果,我们的行业合作伙伴伊莱克斯有兴趣在他们的家用电器测试实验室中开发和部署机器人洗衣操作,以加快新产品的测试和评估,这种兴趣的动机是部署机器人系统可能会受益他们通过 24/7 全天候运行测试和验证,几乎没有人为干预,从而节省了时间和金钱。”
博洛尼亚大学的自动化和机器人实验室 (LAR) 一直在进行专注于机器人操作的广泛研究。在过去几年中,该实验室的研究人员引入了许多有前景的系统,包括机器人手设计和用于开关设备接线和操纵可变形物体的新方法。
“伊莱克斯和我们实验室之间的这种志同道合生成了 2017 年正式启动的合作,”Palli说。“这个合作项目,包括我们最近的论文的主要目标,是开发和评估一个机器人系统(感知管道和控制算法)来自动化洗衣操作。”
LAR 和伊莱克斯最近的研究目标是最终用完全自主的移动机械臂取代洗衣店和服务中的人工操作员。这远非一件容易的事,因为衣服是高度可变形的,而机器人通常很难有效地处理可变形的物体。
对于机器人系统,洗衣服需要几个步骤。这些步骤包括检测需要洗涤的衣服、捡起它们、将它们插入洗衣机、解释洗衣机显示屏上的信息以及调整机器上的设置以执行所需的洗涤周期。
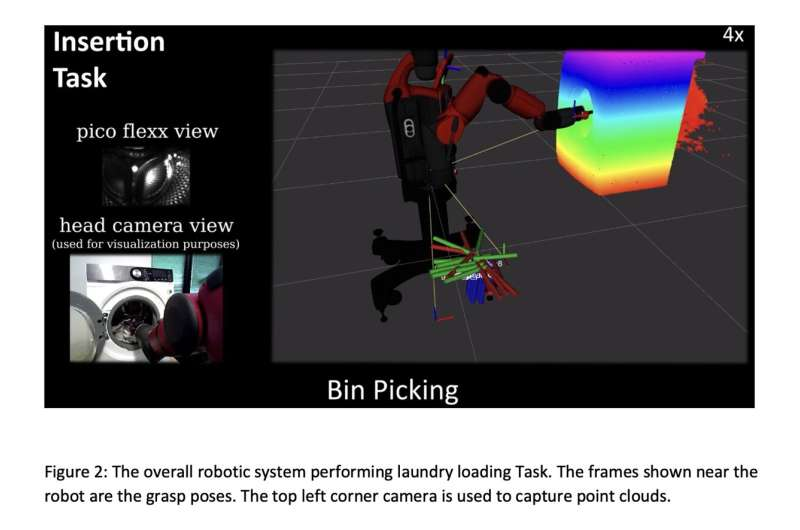
“确保成功放入衣物并从滚筒门区域回收衣物,以防大件衣物部分留在洗衣机外,这也是拟议系统成功的关键,”Palli说。
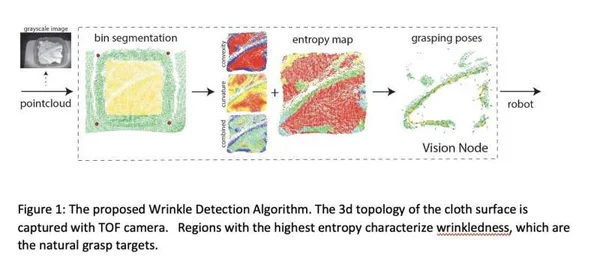
为了提高他们的机器人系统抓取和操纵衣物和其他纺织品的能力,研究人员开发了一种基于点云的感知算法。该算法可以检测基于布料的表面上的皱纹,沿着类似皱纹的结构计算样条曲线,并估计最佳抓取框架。
Palli说:“为了在没有皱纹的情况下提高物体的可抓性,我们还评估了一种斑点检测方法以及抓握姿势质量排名,它可以识别最佳姿势,我们还开发了一种基于深度学习的洗衣机用户界面检测和解释算法,使我们能够完全自动化机器人洗衣操作。”
在他们开发了他们的机器人系统及其各种组件之后,研究人员在一系列测试中评估了它的有效性。在这些测试中,他们使用了他们开发的两个机器人平台,即 Tiago 和 Baxter 机器人,以及 AEG 洗衣机。
“我们的研究表明,自动化洗衣操作的问题并未在文献中进行全面展开,”Palli说。“这是第一次一次性研究完全机器人化的洗衣循环操作问题,包括抓取成功、显示识别和机器人在交互过程中避免碰撞。此外,我们还能够开发和研究一种类似人类的通过瞄准由 3D 飞行时间 (ToF) 相机捕获的实时点云计算的皱纹和斑点来实现布料抓取策略。”
未来,这组研究人员开发的自动洗衣系统可以在现实环境中实施和测试,以评估其在现实环境中的性能。虽然在最初的测试中该系统取得了可喜的结果,但研究人员现在计划继续对其进行研究,以提高其普遍性和进一步处理纺织品的能力。
“有两个拟议的未来研究方向,”Palli补充道。“第一条扩展线是评估用于皱纹识别抓握检测任务的深度神经网络。这将允许进一步推广先前开发的视觉算法。第二个扩展领域是在工业场景中全面部署所提出的系统并可能量化从这个机器人系统中获得的经济和其他好处。我们知道我们的行业合作伙伴将朝着这个方向开展下一步的工作。
原文链接:https://techxplore.com/news/2022-05-robotic-automated-laundry.html
参考论文:https://link.springer.com/chapter/10.1007/978-3-030-96359-0_7#Fig4
