摘要
本文建立了以图灵机为代表的计算机微观量子力学模型。结果表明,对于每一个数字N和图灵机Q,都存在一个哈密顿量 和一类合适的初始状态,如果 是一个初始状态,则 正确描述了时间 的模型状态,这些状态对应于 的第一个、第二个、…、 第 个计算步骤的完成。模型参数可以调整,使任意时间间隔 中 , 的“机器”部分是静止的。
1.引言
尝试建立计算机的量子力学模型及其计算过程有多方面的原因。计算机是大型的、有限的物理系统,在当今科学中发挥着重要的作用。开发复杂系统的简单量子力学模型的成功,如晶格系统、环模型和测量过程,鼓励人们尝试为这些更复杂的过程开发此类模型。
可能更重要的是,如果要在对智能生物的量子力学描述方面取得任何进展——如果这在是可能的话——那么必须首先对计算机和计算过程进行这样的描述。特别是,计算过程由一系列基本的决策过程组成,其中第 步所执行的操作依赖于第 步所做操作的结果。构建计算过程的量子力学模型意味着人们可以构建至少是简单决策过程的量子力学模型。目前尚不清楚这是否可能。
关于构建计算过程模型的可能性出现了另一个问题,该模型不仅是量子力学模型,而且是哈密顿模型。在这方面的成功将意味着有可能在量子力学中将计算机建模为一个不断发展的封闭、保守的系统。有几个原因让我们认为这可能是不可能的。目前制造的所有计算机都是需要能量输入才能运行的开放耗散系统。此外,经过大量讨论的复杂组织系统被认为是需要能量输入来维持其复杂性的开放耗散系统。
另一个疑问来自对计算过程本身的基本限制所做的工作。其中一些工作指出,计算步骤必须经常擦除信息,因此在逻辑上(和物理上)是不可逆的。因此,需要每位消除 级的能量耗散。另一方面,计算机总是可以通过创建和保存其计算历史来实现逻辑可逆。此外,逻辑上可逆的计算机(如图灵机)的存在也得到了证明,这种计算机与普通的计算机一样,可以删除自己的历史纸带。然而,假定这些可逆机器可以用热力学可逆系统来模拟,这些系统每一步只要运转得足够慢,就会耗散任意少的能量。其他类型的模型也要求计算机在每一步都损失能量,其中,如果计算进行得足够慢,能量损失可以变得任意小。
需要认识到的另一个事实是,如前所述,计算过程的步骤是决策过程。有人指出,由于计算机是在短时间内读取或测量信息的基础上工作的,因此海森堡测不准原理限制了计算机处理信息的速度。
这些考虑表明,即使在原则上,建立计算过程的量子力学哈密顿模型也是不可能的。原因是任何这样的模型演化为一个总能量恒定的孤立系统。本文的观点是,通过构建此类模型来表明情况可能不是事实。
构建各方面都完全令人满意的计算过程的量子力学模型是一项艰巨的任务。因此,通过先做一些简化的近似和假设,分阶段进行是合适的。这些可以(希望)在以后的工作中消除。
这里做了几个简化的近似。首先,这项工作将仅限于构造图灵机所代表的计算过程的模型,图灵机的缺点是它们非常慢——执行简单的操作需要很多步骤。然而,这种限制的好处是这里只需要考虑一种类型的模型,而且模型相当简单。此外,这在本质上是没有限制的,因为图灵机非常强大;任何数字计算机都可以被具有同等或更大计算能力的图灵机所取代。
这里所作的主要近似是对哈密顿量的动能部分采用Coleman模型。在该模型中,动能算符 被 代替,其中 为定速。其结果是所有系统都以恒定的速度运动,能量与动量成正比,并且没有波包传播。
这种近似是本着与Bell和Hepp所做的相同的精神进行的。它极大地简化了数学分析,同时完整保留了该过程的基本量子力学性质。特别是,这里对 Coleman 模型的唯一用途是一遍又一遍地打开和关闭交互哈密顿量的三个独立部分,它们对应于三种类型的模型步骤。 这是通过让一系列粒子经过一个固定系统并通过短程电位与其相互作用来完成的。 然而,该过程的所有复杂性都存在于交互哈密顿量中,它与 Coleman 模型近似无关。
另一个近似值是模型将被限制为包含有限数量的自由度。在这里做这个近似是为了避免在第一阶段可能出现的与具有无限多个自由度的系统的量子力学有关的数学问题。这种近似意味着,这里构造的图灵机模型将包含有限长度的纸带,它们将正确地描述一个计算过程的有限步数。通常的图灵机模型包含一个或多个无限长的纸带,并正确地描述了有限或无限步数的所有计算过程。另一方面,所有真正的计算机都是具有有限自由度的系统。从这个意义上说,上述限制并不是一种限制,因为它正确地代表了真实的情况。此外,也有人指出,图灵机只在无限步数的限制下才需要无限的纸带。
最后需要注意的是,这里构造的计算过程的模型都创建并保存了历史纸带。因此,是否有可能建立一个量子力学的哈密顿模型来消除它自己的历史纸带的计算过程仍然是一个悬而未决的问题。
本文的组织如下:图灵机的相关材料在第 2 节中进行了回顾。在第 3 节中,组装了所需的组件系统和转换算子。 此外,还讨论了处理基本决策程序的方法和添加录音带的必要性。
第4节将模型计算过程分为三个步骤:记录、操作和移位——反复重复。还给出了这三个步骤的相互作用哈密顿量,并讨论了它们的性质。这些哈密顿量可以用来给出这个过程随时间变化的哈密顿量描述。 然而,需要一个与时间无关的哈密顿量。这是通过扩展模型以包括与机器交互的控制系统来获得的。最终的哈密顿量和模型在第 5 节中给出,正如前面提到的主要结果。
主要结果的证明,作为一个定理,在附录中给出。第5节给出了模型状态演化的性质。第6节包含模型的一些进一步方面的讨论。
最后,应该指出的是,就迄今为止计算机的用途而言,用经典的方法描述计算机或用量子力学的方法描述计算机可能没有什么区别。然而,还有一个问题领域还未被探索,在这个领域中所使用的描述可能会产生影响。
例如,可以考虑这样一个事实:即通过重复实验,并将由此得到的极限平均值与计算机上计算出的理论期望值进行比较,来测试量子力学的有效性。如果用于计算期望值的机器是由同一理论(QM)描述的,其有效性正在被测试,有趣的自我一致性问题可能会出现。 如果计算机是由与正在测试其有效性的理论(CM)不同的理论描述的,那么这些问题就毫无意义。
2.图灵机
图灵机由一台机器和一个无限的纸带组成,该纸带被分成多个单元。纸带的每个单元格可以是空白的,也可以包含有限数量的符号中的一个。在任何时间出现在纸带上的有限符号字符串称为纸带表达式。机器一次扫描一个纸带单元,如果该单元是空白的,它可以改变纸带符号或打印一个,或向右或向左移动一个单元,或什么都不做。机器可以假设有限数量的状态中的任何一种,称为“内部状态”。
基本的图灵机操作包括:处于内部状态的机器在它正在扫描的纸带单元上执行上述操作之一,然后进入其他内部状态。操作由 的形式的基本四元组表示,其中 和 表示初始和最终的机器内部状态, 表示扫描的符号, 表示一个符号或操作 (向右移动一个单元格)或 (向左移动一个单元格)。 从现在开始,用 表示的空格被视为一个符号。例如,四元组 表示处于内部状态的机器在扫描单元时首先读取单元符号。如果它看到 ,它将符号改为 ,然后它的内部状态变为 。四元组 表示,如果扫描的单元是空白的,处于内部状态的机器就向右移动一个单元。然后进入内部状态 。
为了以四元组的形式展示机器,必须遵守某些规则。计算的标准初始状态是这样表示的:处于指定初始状态 的机器立即在第一个非空白单元格的左侧扫描空白单元格。纸带表达式也是一种标准形式,这意味着最多有有限数量的单元格是非空白的,并且两个非空白单元格之间不能有空白单元格。标准最终状态是完全相同的,除了机器处于一个指定的最终状态。
图灵机可以用有限的四元组表示。在这种表示中,计算的连续步骤由集合中的四元组决定。如果机器在完成一个步骤后处于内部状态 ,则下一个步骤由以 开始的四元组决定,它的第二个符号是被扫描的纸带单元中的符号。要使一个计算唯一地由一组四元组决定,必须且充分地保证没有两个四元组的前两个符号是相同的——这样的集合被称为确定性的。如果机器已经到达内部状态 并且正在扫描一个包含符号 的单元格,并且集合中没有以 和 开头的四元组,则计算终止。如果四元组的集合使得计算中的每一步总是有下一步,则计算是不会终止的。 一个特定的计算是否会终止取决于四元组的集合和初始的纸带表达式。
综上所述:每个标准图灵机都可以表示为四元组的有限确定性集合 ,使得至少一个四元组以 开头,至少一个以 结尾,没有一个四元组以 结尾或以 开头。
从现在开始,我们将不再区分图灵机和它的表示形式,并将任何满足上述条件的 称为图灵机。
下面是两个标准图灵机的例子:
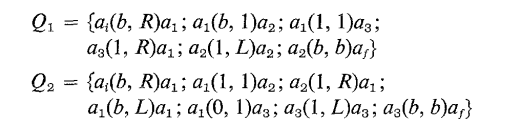
机器 的纸带符号由空格和符号 组成。机器 计算函数 的方法是将符号 添加到 的字符串上,然后返回到纸带符号字符串的左侧。 总是终止。机器 将纸带表达式中出现的第一个 更改为 ,然后返回到其初始扫描位置。 可能会或可能不会终止,这取决于纸带表达式是否包含任何 。
正如之前提到的,图灵机非常慢,但非常简单且功能强大——任何数字计算机,无论是现在的还是未来的,都可以被(慢得多的)具有相同或更好的计算能力的图灵机所取代。此外,还存在通用图灵机。 通用图灵机,当给定任何图灵机 的代码或 Godel 编号,后跟输入带上的符号表达式 时,其行为类似于 并给出与 相同的表达式作为输入,给定 作为输入。 有关图灵机的更多细节和示例,请读者查阅文献。
3.标准图灵机的量子力学模型
为了构造一个量子力学模型,首先需要将纸带和内部机器状态的具体表示以及代表纸带基本操作的运算符组合在一起。大部分的构造将模仿在文献中讨论的各种测量过程模型。
从一个简单的模型开始,逐步扩展得到最终的模型。这样做是为了明确为什么有必要通过添加具有特定功能的辅助系统来扩展模型。第一个简单的模型包括一个有限长度的纸带 ,它被分成若干单元,一个计算头 ,它沿着纸带移动并读取和操作单元中的符号,以及一个机器 ,它能够假设有限数量的内部状态中的任何一个。从现在开始,“图灵机”将指系统 以及任何其他附加系统。 “机器”一词仅指 。
在这里,纸带由有限长度的量子自旋系统的晶格表示。纸带字母表是一组可能的符号,包括空白的,可以出现在任何单元格中,被认为与每个自旋系统能够假定的自旋投影的集合一一对应。因此,长度为 的表达式(作为符号串)对应于乘积状态下的长度为 的晶格系统,其中第 个系统处于自旋投影本征态,该自旋投影本征态对应于表达式的第 个符号。因此,长度为 的自旋晶格适用于表示长度为 或更少的所有纸带表达式,并以 个非空白符号组成的字母表书写,其中 是晶格中每个系统的总自旋(其中一个 投影代表空白)。
由于稍后将阐明的原因,纸带自旋晶格的长度被专门定为 ,自旋系统沿 轴占据位置 。机器系统 对应于一个固定在晶格位置 上的单个自旋系统。 可以假设的可能的内部态与系统的自旋投影一一对应。因此对于每个图灵机 , 必须足够大,所以 大于或等于在 的四组中出现的不同内部机器状态的总数。因为 依赖于 ,所以在模型中使用哪个系统 表示 取决于 。
在模型中,计算头He将用一个沿着T晶格运动的单个无自旋系统来表示。 该系统的量子态将由希尔伯特空间 给出,所有序列 的空间为 ,长度为 。这里 是复数的集合。
为了便于讨论,从现在开始,图灵机组件 与表示它们的物理系统之间的区别将在很大程度上被抑制。从所讨论的情况来看,这是很清楚的。
改变自旋投影的算子是自旋代数 的元素,它对应于用四元组 表示的内部机器状态变化。如果 是自旋改变算符,它交换内部态 和 的自旋投影而不改变其他的,则有
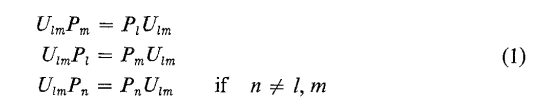
其中 是对应于机器内部状态 的自旋投影上的投影算子。 因为 ,所以 是自伴随的,并且
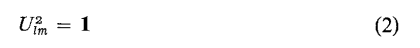
代表纸带的自旋晶格的算子代数 。由下式给出
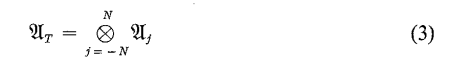
其中 ,有界线性算子在 维希尔伯特空间 上的空间。
交换单元格 中的符号 和 ,并单独保留单元格 中的其他符号,且不更改其他单元格中的符号 的算子满足
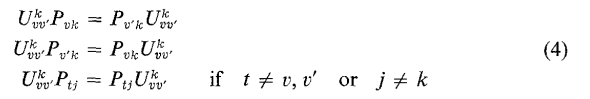
其中单元 中符号 的投影算子 满足
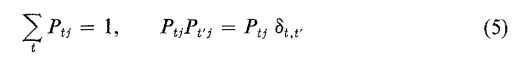
对于每个 。请注意,如果 那么 。和之前一样,有一个 自伴随,所以
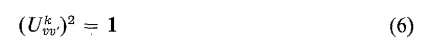
请注意,在最后一段中,纸带单元符号和自旋系统在晶格位置的相应自旋投影之间的差异已被抑制。我们将继续这样做,并使用机器内部状态和纸带符号作为上述操作符的参数。
符号和状态改变算子被构造成具有性质 的原因是,按照Bell提出的理论,事实是
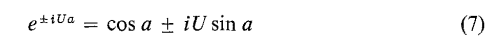
将被用来构造哈密顿量。特别的是,我们将进行这样的安排: 时,系数; 时 ; 时 。 因此 将随着时间的推移对系统进行适当的更改。
将计算头向左或向右移动一个单元格的运算符是 的元素,定义为
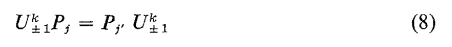
其中,如果 则 ,如果 则 ,如果 则 , 是 在单元位置 的投影算子。另外还有
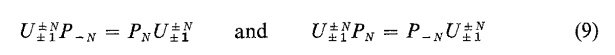
运算符 用于将 向右移动 步, 用于将 向左移动 步。 也具有公式(7)所给出的性质。
结构中最重要的元素可能如下: 图灵机计算本质上是一系列决策过程,其中要执行的每个操作取决于机器内部状态和被扫描的纸带符号。 总的来说,这可以看作是机器内部状态和纸带符号都被读取的操作,读取的结果决定了状态改变操作和计算头和纸带的操作。 机器四元组非常简洁地表达了这一点。
从量子力学的角度来看,我们可以这样表述:在一个系统上测量可观察的 ,然后根据找到的值 ,在系统上执行 给出的操作。 系统的整体操作可以表示为
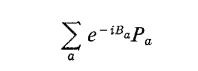
其中 是自伴随算子,使得 ,它应该是幺正的。
在本文中,通过要求满足以下条件来实现构建哈密顿量的预期目标,其中 是任意常数:
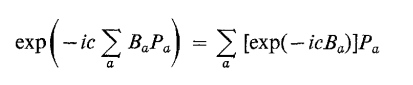
然而,我们可以证明,对于所有 和 ,当 时,这个等式成立。现在 正是不需要的,因为,对于上面的情况,它意味着执行 操作对 测量值的系统没有影响。
解决这个问题的方法如下:首先测量 并将结果传输到单独的记录系统。 然后读取记录系统,根据读取的内容,对原系统进行相应的操作。 第一步可以通过冯诺依曼给出的测量过程的来描述,在这个过程中,系统本征态和仪器记录态之间的关联通过合适的哈密顿量的作用演变而来。
在这种情况下,第二步由 表示。然而,这里有一个
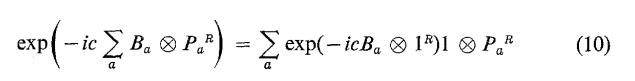
因为 对应所有 ( 是记录结果为 的记录系统的投影算子)。因此,即使对于 的本征投影 , ,公式(10)也成立。
为了将其应用于正在构建的量子力学模型,有必要通过添加记录系统来扩展系统。 为了我们的目的,有必要添加一个记录头 和至少一个记录纸带。 但是,为了清晰的阐述,将添加三个记录纸带,作为三个量子自旋晶格。 原因是需要对每个计算步骤进行记录。 机器内部状态、被扫描单元格中的符号以及计算头的位置。 为什么需要这三个的原因将在后面说明。
由此增加了三个量子自旋格 、 和 及其相关的自旋代数 、 和 。下标 、 和 分别表示记录机器、记录计算和记录位置。这些代数都具有与 相同的乘积结构,即 ,其中 为单系统自旋代数。 中的系统和 中的完全相同,即计算带自旋晶格。然而, 中系统的自旋 必须满足 的四元组中不同内部机器状态的总数,并且 中系统的自旋 必须满足 。此外,每个晶格只有 个系统,而不是 所需的 。
由于记录纸带中所有单元格的初始状态都是空白的,因此所需的记录操作符是 、 、和 ,它们在三个磁带的第 个单元中交换 内部状态 、计算符号 和计算头位置 ,而不做其他改变。它们满足的方程像那些由计算带符号改变算子 所满足的方程,比如方程式(4)。
记录头 的状态和可观察值分别在 和 中描述。 这个希尔伯特空间和算子代数与为计算头给出的完全相同,只是序列长度是 而不是计算头和磁带所需的 。
将目前得到的结果综合起来,解释不同晶格系统长度是有价值的。组件系统包括一个固定在位置 的机器,一个内态自旋代数 ,一个计算纸带,其单元格位于位置 被描述为量子自旋晶格与代数 由方程式(3)给出。以及作为系统的计算头,其相关代数为 。还有一个记录系统,它由一个记录头 作为物理系统组成,具有相关的代数 和三个记录磁带 、 和 。这些被建模为一个长度为 的量子自旋晶格和代数 , , ,它们都具有张量积形式 ,其中 , 具有 维希尔伯特态空间的自旋系统具有自旋 。对于 ,每个单元系统的自旋必须满足 的四元组中的内部机器状态总数。对于 ,每个单元系统的自旋必须与计算磁带系统的自旋相同,对于每个单元系统的自旋 必须等于 。
与整个系统相关的代数 就是各分量代数的张量积,或者
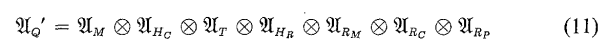
由于这些代数中的每一个都是某个希尔伯特空间上的所有有界线性算子的集合,因此有

其中 ,整个系统的希尔伯特空间,由下式给出
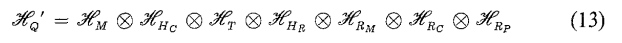
这里 , , 是一个有限维自旋空间, 和 ; 和 分别是有限维自旋空间的 个拷贝和 个拷贝的张量积。
4.哈密顿量的计算过程和步骤
系统将被视为在标准初始状态下启动。在这种情况下,机器处于 (或 )的内部状态,计算头 位于位置 ,除了长度可能为 ,从 开始,向右延伸。这样的字符串构成了计算的输入数据。记录头 位于记录纸带最左边的单元格 的位置,从 到 ,所有单元格都是空白的。
计算将通过交互的方式进行,首先读取机器内部状态 、位于计算头 位置的计算带符号和位于计算头 位置的计算带符号,并将其传递给 、 和 的第一个空白记录单元。第二步由读取第一个记录单元并在机器、计算头和磁带旋转系统上执行相应的第一个计算步骤转换的交互来描述。计算步骤交互作用,由 中以 开始的 给出,是唯一的,因为 是确定性的。第三步是将记录头移到相邻的空白单元格。
计算将通过一遍又一遍地重复上述三个步骤来进行。当记录头到达并记录到第 个或最右的记录单元格时,它将在 次计算后停止。之所以需要 个磁带计算单元,在其初始位置的记录头 的每一侧都有 是因为在 个计算步骤期间纸头如何移动不仅取决于固定的 ,还取决于在计算纸带上输入的数字。 因此 可能是这样的,对于某些输入数字, 向左移动 步,而对于其他输入数字, 向右移动 步。 因此,所有的可能性都包含在 个单位长的磁带中。
从上面可以清楚地看出,在模型计算中,有三种步骤:复制、计算和移位。 因此对于每个 和 有三个整体系统交互算子 、 和 定义如下:
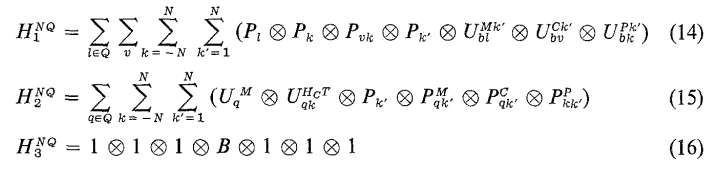
这些算子以给定顺序在系统 的分量空间中作为算子的张量积的总和给出。唯一的例外是在公式(15)中,其中 同时指出 和 。
在公式(14)中, 是对所有出现在 四元组中的机器内部状态的求和, 是对所有计算纸带符号的求和。 是对应于寻找内部状态l的机器的投影算子, 在 位置,符号 在计算单元 中, 在 位置。
在描述计算步骤的公式(15)中, 和是 中所有四元组的总和,并且根据图灵机的定义是有限的。 是由 给出的机器内部状态变化,如果 在 处,则

对应 所描述的计算,如果 为 ,则
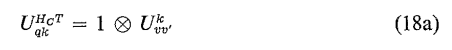
如果 是 ,那么
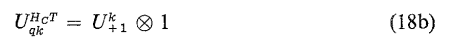
如果 是 ,那么
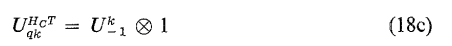
和 是对应于机器内部状态和计算符号的投影算子,它们是 中的前两个符号,位于 和 的单元格 中。因此,如果 ,则
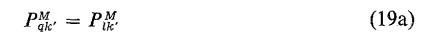
并且
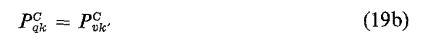
在公式(16)中, 是 中的自伴随算子,使得

其中 是对 取 的幺正移位算子。也就是说

当 ,则

中的 和 和的所有项都是成对正交的,并且
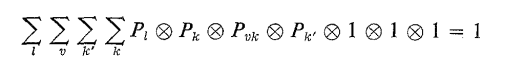
因此由公式(10)、(7)、(6) 和 (4)得到
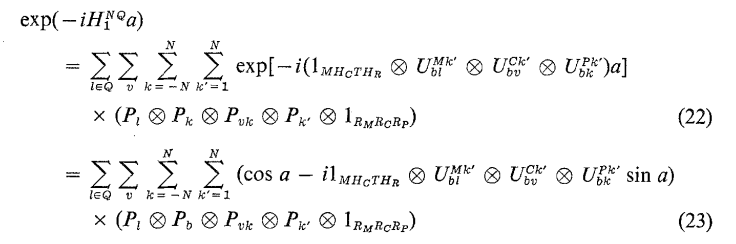
由此可见, 类似于描述测量相互作用的哈密顿量,其中 作为系统, 作为仪器,作为系统和仪器之间的一种演化相关性。当 时,不存在相关性,指针全部为空。当 时,存在完全的相关性。对于次数 时,相关性下降,在完全相关和不相关之间振荡。
与 的结构相似。可以看出, 和 中的项是成对正交的。 事实上,之所以存在记录头 ,并记录计算头的位置,就是为了保证这种正交性。
从公式 (1)、(2)、(4)、(6)、(8) 和 (9),得到一个
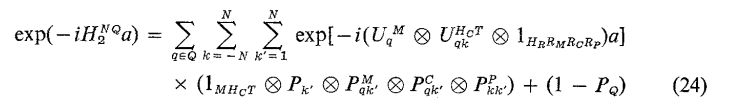
那么
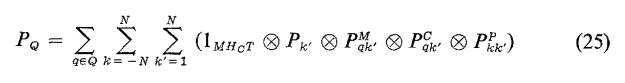
额外的一项 存在是因为 可能是这样的,公式(25)中没有给出 。例如,并非所有可能的机器内部状态带符号组合都需要作为前两个参数出现在 中的某个 中。这将在后面结合计算终止进行讨论。
与 的情况一样,通过使用公式(1)、(3)、(4)、(6)、(8) 和 (9),写作
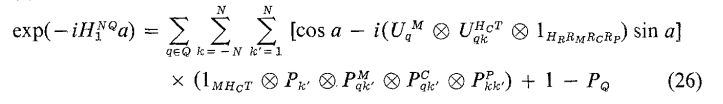
我们可以再次看到,随着时间 从 演变而来,每个 计算在时间 时开始并完成。当 超过 时,计算被撤销。
公式(20)、(24)、(26)表明,在 等连续时间区间内,哈密顿量 变为 、 和 ,可以恰当地描述该计算。更准确地说
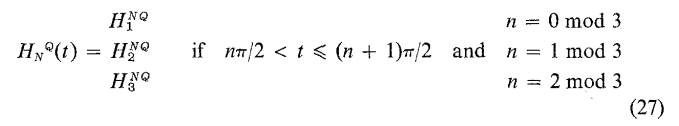
然而,这里的目标是构建一个具有与时间无关的哈密顿量的模型,该模型在有限时间内连续打开和关闭 、 和 ,其系数 在有限时间内接近 ,之后保持在 。为了做到这一点,目前给出的模型必须扩展到包括控制系统,这些控制系统一个接一个地经过机器,通过与机器交互,打开和关闭、 和 。所使用的方法本质上是Bell的方法。在接下来的 上的索引 将被抑制。
5. 模型和哈密顿量的主要结果
这里使用的最终模型如图 1 所示。总共 个控制系统通过位于 的机器系统,并通过有限范围的电位与其交互。当每个系统通过机器系统时,它会打开与累计交互作用相等的适当的 。当第 个控制系统超出机器的控制范围时, 关闭。
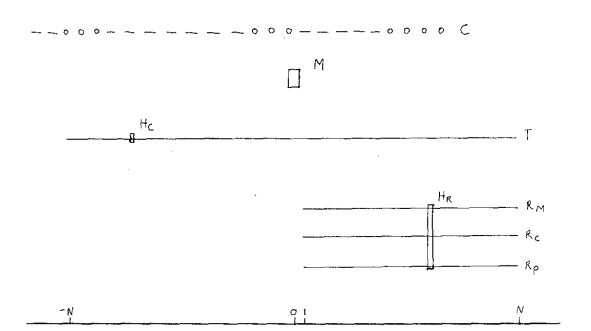
图1:最终的量子力学模型。圆圈 表示 个控制系统。矩形 、 和 分别代表机器、计算头和记录头。 、 、 和 分别代表计算纸带和记录纸带,用于记录机器内部状态、扫描的 Tsymbol 和 的位置。 固定的机器和纸带位置显示在底部。
系统的其余部分和以前一样。 即,一个具有计算头、计算纸带、记录头和三个记录纸带。 假设控制系统和 之间的散射是一维的。 显示了标准初始位置的磁带的长度和相对位置。 头和控制系统代表了几个计算步骤发生后的可能状态。 假设机器固定在格子上,位置 x0 设置为零。
取机器 的 步的整体模型哈密顿量为
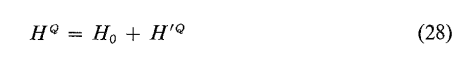
那么
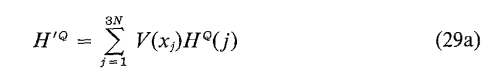
并且
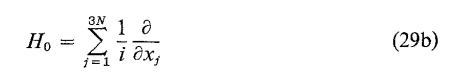
在 中, 给出了第 个控制系统与机器在 处的相互作用势, 是相互作用的完全哈密顿量。我们定义 为
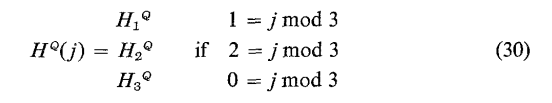
其中 , 和 分别由公式(14)- (16)给出。
对自由哈密顿量 作了一个重要的简化,即采用了公式(29b)中的Coleman模型。该模型将粒子动能算符 替换为 。其中 是一个固定的速度。所有系统都以固定的速度运动,在公式(29b)中设置为等于一,动能与动量成正比,使用这个模型是因为它使数学更容易处理——例如,由于 成为位移算子,波包在没有传播的情况下演化。这种近似将在第 6 节中进一步讨论。
交互哈密顿量的特点是机器各部分之间的交互取决于控制系统的位置标签 。 第 个系统开启 。这样做是为了严格地保持模型的简单性。如果需要,可以将每个控制系统考虑为一个移动的、自旋 的系统,其中第 个系统具有自旋投影,如果 则为 ,如果 ,则为 ,如果 ,则为 ,并由此重新定义
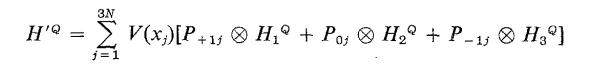
其中 、 和 是第 个控制系统的自旋的投影算子,分别对应于自旋投影 。
接下来假设 有一个有限的范围。也就是说,
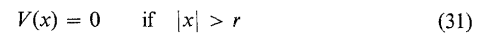
此外, 的强度是这样的
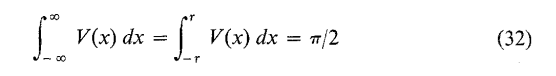
后面需要用到的函数 定义为
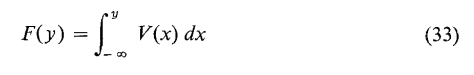
显然, 。
最终模型的希尔伯特空间和算子代数 和 是由公式(11)-(13)给出的,扩展到包括控制系统。也就是说,
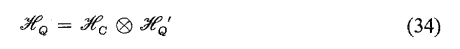
并且
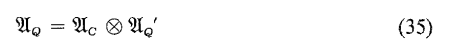
当
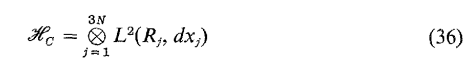
则
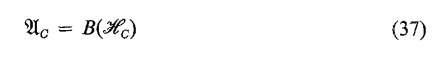
在时间 时系统的初始状态向量 将被选择来表示初始情况。 即 在位置 , 在位置 ,记录磁带为空,计算纸带的唯一非空白单元在位置 , 上没有非空白单元被空白单元隔开,机器处于内部状态 , 和控制系统都在机器的左侧并且超出范围。 每个控制系统将由一个具有紧凑支持的波包 表示。 即,
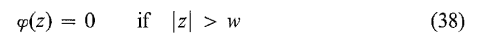
时间 0 的整体状态由下式给出
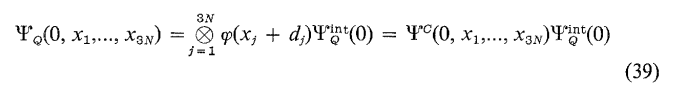
那么
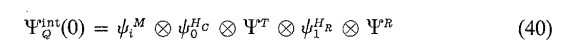
是确保第 个粒子位于 和 内的间距参数。 下面将设置 等于 。
这里 是机器内态自旋系统的一个纯自旋态,是自旋投影算子的本征态,对应于初始机器内部状态 。即, 与 是自旋状态 的 倍张量积 ,对应于纸带单元的初始符号。 将记录头定位在位置 ,是所有单元中对应于空白符号的三个晶格自旋态的张量积。
现在必须研究在 作用下 的时间演化。目标是表明存在时间间隔 以时间 为中心,使对于每个 ,对于所有 , 处于一种状态,其概率为 ,对应于完成第 步模型。 事实上,可以证明以下定理,这也是本文的主要结果。
对于每一个标准的图灵机 和每一个None,都能将一个哈密顿量 和一类标准初始态 联系起来,对于每个输入表达式,在时刻 ,使 和 满足不等式 ,然后对于时间 使得 , 由下式给出
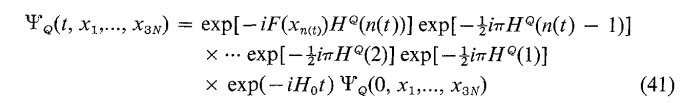
其中 由公式(33)给出, 定义为 中较小的或最大的 ,使 。
如果 ,则 由下式给出
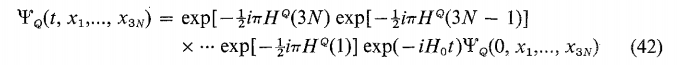
这个定理的证明在附录中给出。 在这里,我们将讨论它并表明它给出了预期的结果。 控制系统波包的限制和由 给出的势能确保在每个时间 至多一个控制系统与定位在格点 的机器相互作用。(机器保持固定在 与所有控制系统交互期间的格点 。)这可以通过注意这里使用的 Coleman 模型来看出,公式(30),
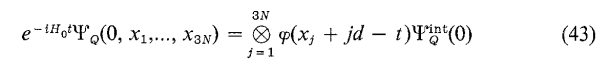
因此,自由哈密顿量将控制系统向右移动距离 。 如果对于某些 , ,则控制系统 与机器交互。但是当且仅当 满足 [公式(31) 和 (38)]。 如果 ,则最多有一个 满足这两个不等式。
将 定义为在任何时间 表示正在与机器交互的控制系统,或者如果没有交互,则表示刚刚完成与机器交互的控制系统。 和之前一样,如果对于某些 , ,第 个控制系统正在交互,当且仅当 时才会发生这种情况。 如果 使得没有系统相互作用,那么刚刚完成的系统的 值是满足 的最大 ,这也是满足 的最大 。
请注意,公式(41) 和 (42) 给出的特殊形式的 通常不成立。 它仅适用于上述对 的限制。 即使对于真正的计算机,这也是相当合理的,因为计算机加上输入系统的适当初始状态是整个系统所有可能状态的一小部分。
随着时间的增加,为了遵循 的结构,从公式 (39) 和 的结构中注意到,可以将 通过公式(41)获得
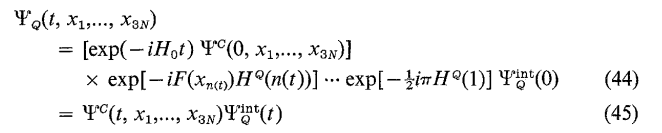
因此
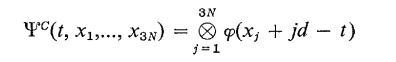
计算进度由右因子给出。 从公式 (23)、(30) 和 (40) 可以看出
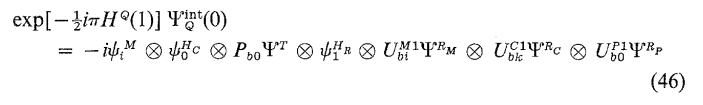
其中 , 和 已被使用。 此外, 总和中唯一起作用的项是 ,因为最初 扫描了一个空白符号。
公式(46)给出了表示第一复制步骤完成的状态。 对于下一步,由公式(24) 和 (25)得出
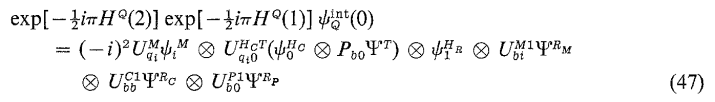
那么
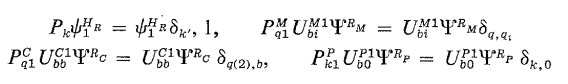
已经被使用。 表示 中以 开头的任何四元组, 表示 的第二个元素,它始终是计算带符号。 组合 在 中选择出第一个符号是 并且第二个符号是 的 ——在任何标准 中都存在一个这样的 。
在第三步完成时,由公式 (16) 和 (20)得出
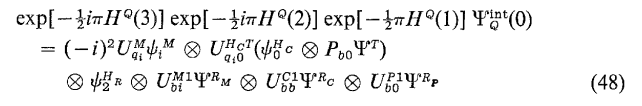
其中 , 已被使用。
循环现在重新开始,用 操作。这个因子和每个后续因子对应于一个模型step的完成。用 个这样的因子在初始状态上操作对应于执行原始机器的 个计算步骤。
对于任意给定的时间 ,继续如上所述,从右到左依次计算指数因子的影响,直到最后一个 ,如果 存在 的值使得 和 和 ,然后用公式(23)和(26),最后得到两项的和因为 和 都不等于 。如果 是这样的,那么第 步只完成了一部分。对于 第3阶的情况也给出了项的线性组合。但是,如果 对于所有 使得 , ,那么 因子代表一个完整的步骤,就像其他因子一样。
从这个分析可以看出,参数可以这样安排,使得宽度为 的有限时间间隔以 为中心,其中 ,交互状态 在 中的所有时间都是静止的。也就是说,对于所有时间 使得 [这是那些时间 使得对于所有 其中 并且对于所有 其中 ], 是静止的,表示 个已完成的步骤。因此,在 固定的情况下,通过使 足够大,可以使 尽可能大。
从刚才提出的分析可以看出,如果初始状态由公式(39)和(40)给出,那么在那些时间 [公式 (45)] 是平稳的, 完全对应于 个模型步骤的完成。 它不是代表不同部分完成或完成的步骤的状态或代表处于不同位置的读取或记录头的状态的线性组合。 如果 使得 不是静止的,则 是两个或多个项的总和,它们共同表示部分完成的第 步。
只有当 本身是代表不同初始机器内部状态、不同输入磁带表达式和不同磁头位置的状态的线性组合时, 才会是状态的线性组合。 然而,即使在这种情况下, 的时间演化也保留了初始线性组合,并且不会进一步组合这些项。 从图表上讲, 的时间演化可以表示为一棵树,其中每条路径不包含分支,只有气泡,并且唯一的分支最初由初始状态在根处提供。 当然,如果条件 放宽,这一切都会改变。
仍有待调查计算过程的停止。 假设 使得 是平稳的,并且 。即 扫描的纸带符号 的记录, 的位置,和机器内部状态 已完成。 如果 中不存在以 开头的四元组 ,则由 给定作用于 的下一步的完成动作由等式 (24) 的 项。 也就是说,如果 满足 , ,并且 是平稳的,那么
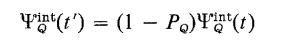
因此不执行计算步骤。 从这里开始, 依次通过移动 、复制和什么都不做来进化,直到 。 此时 变为永久静止。 因此,在这种情况下,由于没有发生计算,记录的最后部分包括对最终机器内部状态、扫描符号和 位置的重复复制。
对于具有标准形式的初始状态 的标准图灵机 ,如果最终机器状态 出现在 个模型步骤发生之前,则会出现这种停止条件。 在这种情况下,图灵机计算只需不到 步即可完成。 如果 不是标准形式,也会出现这种情况,例如,如果机器一开始处于不同于 的内部状态。
6.结论
这里构建的模型有几个方面需要注意。 首先,有人指出,与预期相反,构建决策过程的量子力学模型是可能的。 在记录、动作和转移步骤都由交互哈密顿量描述的意义上,该构造是有效的。 特别是“读取记录,如果读取 ,在系统上执行 操作 ,”所需的必要相关性已经内置到哈密顿量中。 整个过程可以用一个在这种哈密顿人的作用下演化的纯态来描述。 当然,这种构造的可能性取决于此处开发的模型中使用的近似值。
为了将本文所建立的模型与Landauer模型以及目前已建立的实际计算机进行比较,本文将有助于评估各项对总能量的贡献。通过使用公式(28)—(30)和公式(40)—(43),可以证明总能量 ( 和 指标被抑制)由两个项的和组成,每一项由下式给出
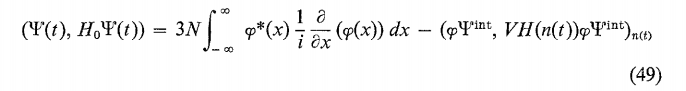
并且
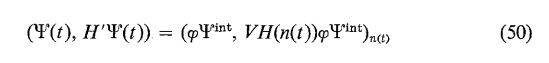
那么
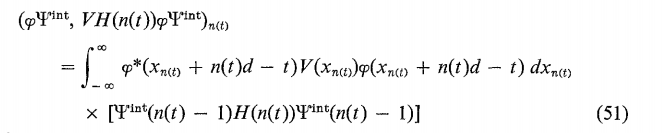
则
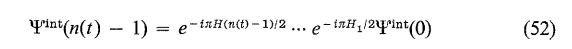
从上面可以清楚地看出,总能量等于控制系统所承载的能量,是单个控制系统动能的 倍。此外,结果证明,对于公式(40)给出的标准机器初始状态,对于所有时间 ,相互作用能 , 系统正在与 如果 ,或者 如果 交互,或者如果 使得 。后一种条件产生于这样一个事实:如果相互作用的结构哈密顿量公式(14)和(15),对于记录和计算类型的步骤是这样的,如果 具有公式(40) 给出的形式,那么 如果 。 仅适用于第三种类型的步骤,即记录头的移动,并且仅在 和 时发生,根据公式(16)、(20)、(30) 、(40),得到
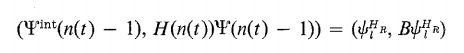
其中 中包含的最大整数。
从这些结果可以看出,在模型步骤完成之后和下一个步骤开始之前,或者在 步骤之后,控制系统的能量始终与开始时相同,并且相互作用能量为零。 随着计算的进行,没有能量净转移到图灵机部分 。
在这方面,本文所讨论的模型与Landauer所讨论的模型的不同之处在于,他的模型的计算过程是在每一步计算能量。此外,如果计算过程足够慢,则能量耗散可以任意小。 此处构建的模型不存在此类限制。 它们以有限的速度前进并耗散零能量。
这里构建的模型也与 Landauer 讨论的模型以及迄今为止构建的真实计算机有很大不同,因为它们是可以被称为“连贯”计算机或计算过程的模型。也就是说,整个计算过程被描述为在给定哈密顿量作用下的纯态演化。因此,图灵机的所有组成部分都由状态描述,随着计算的进行,这些状态彼此之间具有确定的相位关系[公式 (23) 和 (26)]。
这类模型的存在至少表明,构建这种相干机器的可能性应该得到检验。这类机器的优点是不会产生能量耗散和热量累积,而这正是大型计算机的问题所在。另一方面,这里建立的哈密顿模型非常复杂。因此,很难想象人们会如何建造这样一台机器。
这里建立的模型实际上需要一些能量耗散。但是,这种情况只发生在操作员检查机器以确定计算是否完成,如果完成,则将图灵机恢复到初始状态的时候。然而,何时何地以及消耗多少能量是由外部控制的。它不是计算过程本身的一部分。这将在另一篇文章中进一步讨论。
在这方面应该注意的是,对于此处构建的模型,携带信息的系统和读取系统并对其进行操作的机器都被视为相互作用的量子系统。 计算过程的整个复杂性在于交互的复杂性。这个系统是在与外部世界隔绝的情况下发展的。读取模型系统的整体状态,包括读取计算带,是与外部世界的交互。它不会扰动波函数,前提是在以时间 为中心的间隔 内完成。因此,在这些时间间隔内完成的读取不会“减少波包”。
最后,必须再次强调,这种模型的存在是通过使用 Coleman 模型近似来证明的。这个模型的结果是模型哈密顿演化是干净的,表示不同计算步骤的组件状态之间没有干扰。原因是控制系统波包在经过 时不会传播。因此随着系统演化,不同模型步长状态之间不存在干扰。
使用正确的 会导致波包扩展,并导致不同模型步骤之间的干扰,因为机器 会同时与多个控制系统交互。 但是,通过合适的外部参数选择,控制系统波数据包扩展可以保持很小。 然而,这可能会导致模型计算过程变慢,因为将连续的控制系统间隔得越来越远,以保持干扰效应非常小。
这里已经表明,如果使用 Coleman 模型,对于每个 和图灵机 ,可以为 个计算步骤构建一个量子力学哈密顿模型,该模型创建并保存历史磁带。 它留下了一个问题,即是否有可能构建一个擦除其自身历史磁带的哈密顿模型,以及是否可以为极限 构建模型。希望在未来的论文中对这两个问题进行研究。
附录
问题是,如果 由公式(28)—(31)给出,则由公式(41)和(42)式给出的薛定谔方程的解,或者
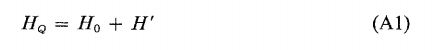
其中( 指数被抑制)由 Coleman 模型假设
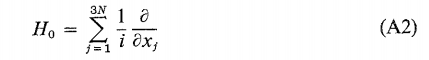
并且
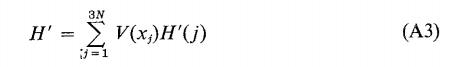
且
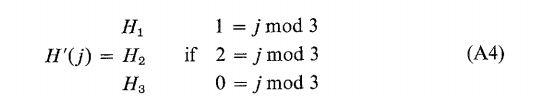
和 由公式(14)—(16) 给出。 此外, 满足 ,如果 ,则 。 初始状态 由公式(39) 给出
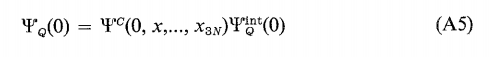
且
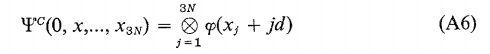
其中,如果 则 , 并且包分离距离 满足
由薛定谔方程得到
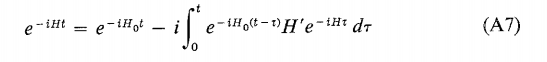
连续的迭代给出了扩展公式
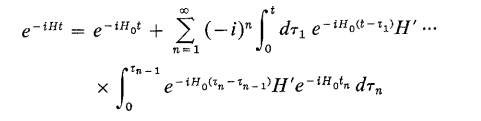
如果 是有限的,则这种展开一致收敛。显然,这里的情况 [ 是有限的,并且与 无关的 由自旋算子和移位算子的乘积的有限和组成]。
使用以下事实
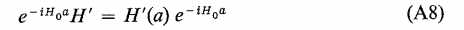
则
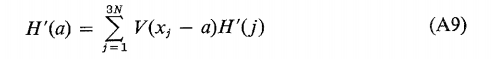
给出
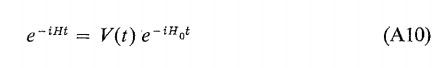
那么
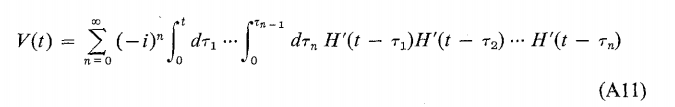
这一项等于 。
由此得到
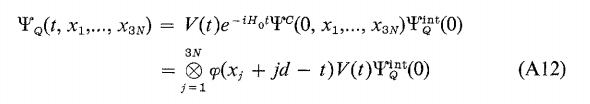
考虑使用公式(A9)和(A11)作为(A12)中的一个通用术语。它将具有以下形式
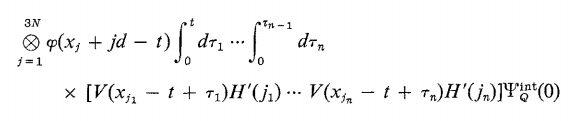
根据对 和 的限制来看,以及 ,可以证明这一项对所有的 都是零,除非 。为了看到这一点,考虑任意一对索引 和 和 。与这些指数相关联的是因子
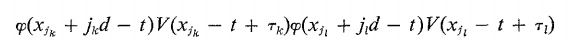
这个因子是非零的,如果
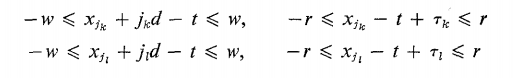
从第一对二重不等式可以消去 ,得到 。从第二对可以消去 ,得到 。这两个可以相加并重新排列以给出
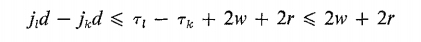
从而 。 但这意味着 或 就像 。
因此,对 的唯一非零贡献来自那些控制系统标签不会随着一般术语向左移动而减少的项。 因此有
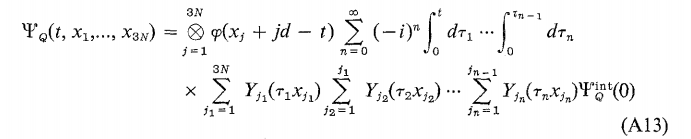
那么
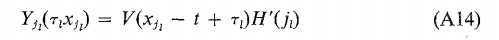
请注意,不同的 因子通常不会交换。
接下来考虑 (A13) 中包含 的因子, 。 如前所述并从双重不等式中消除 ,我们会发现对于某些 当且仅当 ,该项不为零。现在 。 因此,如果 ,这个因子是非零的。定义 的较小值或 的最大值,使得 。可以用 代替 和的上限,得到
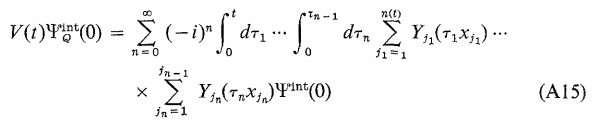
考虑公式 (A15)中一个通用项 。设 是指数为 的 因子的数量;...; 是 指数为 的 因子数量 ;...; 是指数为 的 因子的数量。[从 和的结构中,最多有 个不同的 值。] 对于特定项 ,如果 没有出现在其中。由于 , 序列从左到右是非递增的,所有 的 因子都位于 的 因子右侧。然后可以用超过 的和来替换 和所有 的求和。对 变量的指标做相应的改变,得到
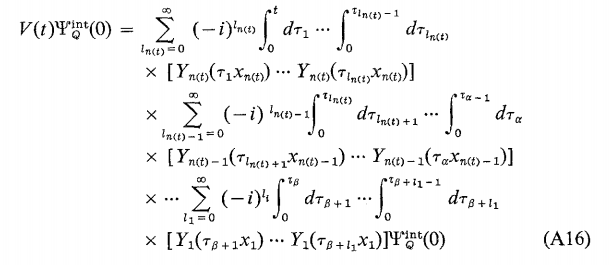
其中 和 记作临时符号。
在编写公式(A16) 时,每个 都使用了以下约定。 对于 和中的 项,包含 因子和积分的整个方括号将替换为 。应用此约定后,任何作为上限出现的 都将替换为 。
接下来,考虑 和。我们可以采用Dyson的方法,只要包含 的归一化因子,就用 代替所有积分的上限。不需要时间排序算子,因为所有的 因子都是可交换的。 结果有一个
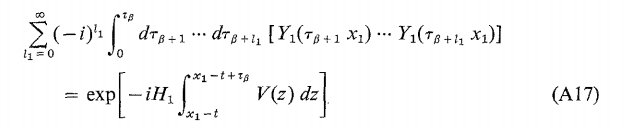
其中 已与变量变化 一起使用。
公式 (A16) 中的 和在左边乘以 。 引入两个相关的波包,可以看到公式(A16)包含因子
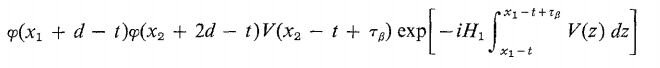
和中的所有项共有。 当 、 和 时,该因子不同于零。 从最后两个双重不等式中消除 得到 。 将其与第一个二重不等式结合,得到 。 同样地 。
结果,指数中积分的上下限可以用 和 代替。 由此得出
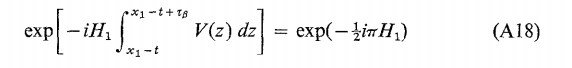
然后替换公式(A16) 中的 和。
由于 与 无关,因此可以对 和重复上述论证并获得
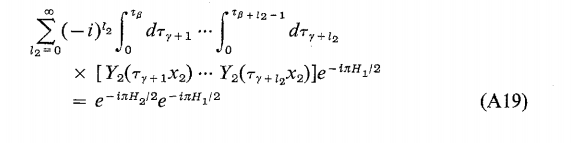
其中 按照这种方式进行,可以通过公式(A16)向左进行,用 替换 求和因子,其中 在公式(A4)中给出,直到得到 和。对于这种情况,上面的论证给出了因子
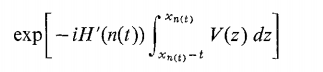
在完整表达式中乘以 。同样可以用 (或 )替换下限以获得
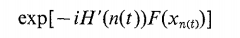
其中 给出, 代替 和因子。
将这些结果放在一起,最终得到
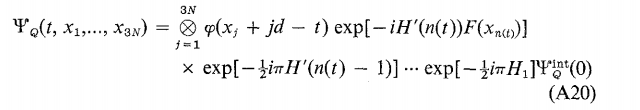
这是文本所需的公式(41)。
从要求来看
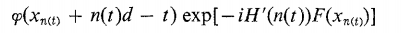
不同于零,得到
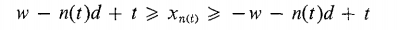
如果 满足 ,则 对于所有 ,其中 。。因为这特别适用于所有 ,所以有方程(42)。
需要强调的是,公式(A20)的推导,本质上取决于波包和势能具有紧支撑和 的限制。 如果放宽这些限制中的任何一个, 就不能再写成作用于 上的指数的简单乘积。
---煤油灯科技victorlamp.com翻译整理---
