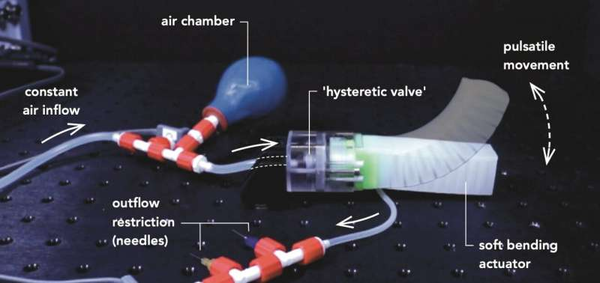
AMOLF研究人员在《Matter》杂志上发表的一篇文章中指出,一个设计巧妙的压力阀可以让软机器人在不需要计算机控制的情况下对环境做出反应,这使得拥有与生物体相似的自然运动和触觉反应的机器人离现实又近了一步,这些发展使得软机器人更适合探索崎岖和未知的地形或用于医疗应用。
我们仍然经常认为机器人是由中央计算机预先计算每一步控制的刚性机器。相反,生物体之所以能平稳地移动,是因为智能行为在它们的身体中根深蒂固。这对于那些必须持续与人互动的机器人来说是理想的,比如那些用于医疗保健的机器人。因此,软机器人领域的研究人员正在开发由软、柔性材料制成的机器人,这种机器人可以在没有外部引导的情况下对环境的变化做出反应。
AMOLF Soft Robotic Matter Group 负责人 Bas Overvelde 表示:“我们希望制造出没有中央计算机的机器人,由于机器人体内内置的反射功能,机器人可以移动并对环境做出反应。” 在《Matter》杂志上,Overvelde的团队展示了这样一种不需要电子设备就能依靠气压工作的软体机器人,由于设计巧妙的阀门,它可以行走,并通过对环境的反应来改变节奏。
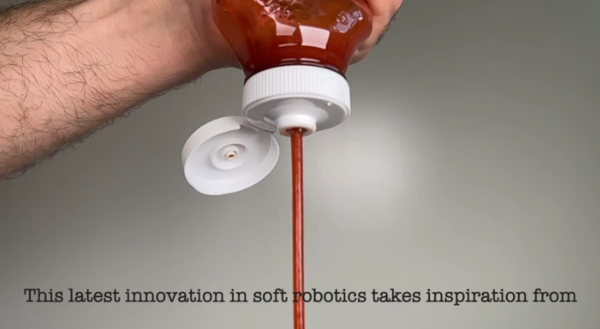
番茄酱瓶
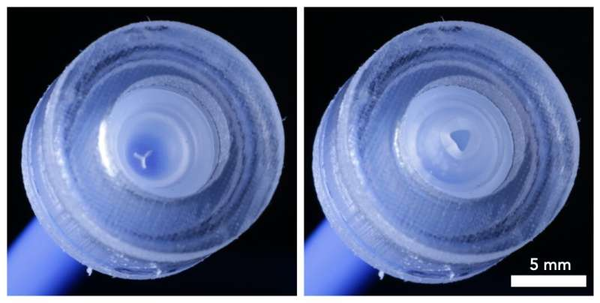
这种新型软体机器人的核心是一个“滞回阀”,这是研究人员在他们的出版物中对他们的发明的称呼。外人可能会认出这个阀门是番茄酱瓶口的变种。Overvelde说:“这个阀门确保你可以很容易地给番茄酱补水,而且液体不会从瓶子里漏出来。但是,如果你把瓶子倒过来,使劲挤,番茄酱有时会溅出来,弄得一团糟。”这种情况发生在开口反复快速打开和关闭的时候。现代的瓶子已经被改造得尽可能少地溅射,但Overvelde和他的同事们开始研究这种通常不受欢迎的行为是否可以让机器人移动。
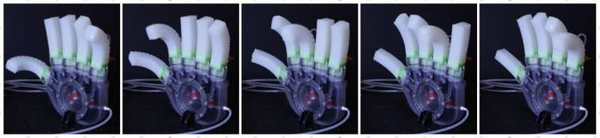
研究人员从一个计算机模型开始设计特征,比如阀门开口中微小襟翼的刚度。之后,将硅橡胶倒入精确的3d打印模具中生产阀门。然后,他们用激光在瓣膜上切出小切口。因此,他们制造出的阀门通常是关闭的,当压力足够高时突然打开,阀门只有在压力大幅下降时才会再次关闭。如果你把这种阀门连接到一个泵和储气罐上,你就会自动产生一种积聚压力和释放空气的节奏。这样,软体机器人的肌肉就会交替地膨胀和放松。
这个新的成分看起来很简单,但却被发现有隐藏的力量,AMOLF的博士生Luuk van Laake说:“当我们建立两个这样的阀门的计算机模型时,它们连接到同一个储层,它们开始高精度地交替打开,这完全出乎意料,但后来在实践中也证明了这一点。”基于这一原理,研究人员能够制造出一种具有自然步态、不需要任何外部指令的四足机器人。他们还设计了一个柔软的机械手演示器,有五个有节奏的手指敲击。
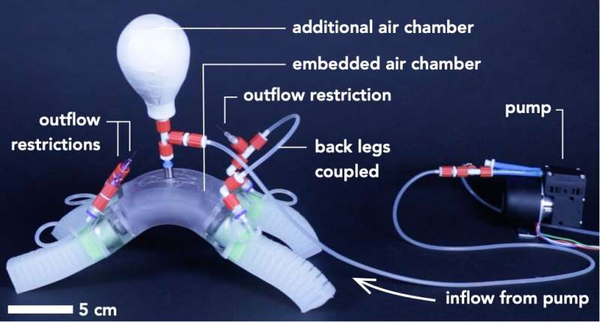
对环境的响应
软体机器人设计师的终极梦想是制造出不仅能移动,还能对环境做出反应的机器人。Van Laake说:“最终,你希望机器人在遇到障碍时能够自动改变步态,因为肌肉和关节会对压力的变化做出反应。”
在实验室中,机器人对环境的响应能力已经证明是相当成功的。当研究人员通过挤压一根柔性管来短暂闭合时,机器人体内的压力发生了变化,然后机器人切换到不同的步态。“我们的软机器人无需中央计算机来控制,就能对环境做出反应,” Van Laake解释道。
效率
要在病床上实现软机器人,我们还有很长的路要走。但研究人员对前景持乐观态度。Overvelde说:“通过我们的机器人,你可以看到如何使用简单的组件来产生复杂的行为,而不需要计算机来计算每个动作。”
根据Van Laake的说法,一种依靠自然反射移动的软机器人不仅可以节省计算机的能量,还可以节省能源。在生物体中,很多运动和行为都来自于身体的形状和肌肉的机制,而不是由大脑指挥所有的运动。例如,我们的心脏会自动平衡左右心室的压力,我们每走一步都会重复利用储存在肌腱中的弹性能量。这是非常有效的。这个领域还有很多行为有待探索。
原文链接:https://techxplore.com/news/2022-07-responsive-soft-robots-sputtering-ketchup.html
