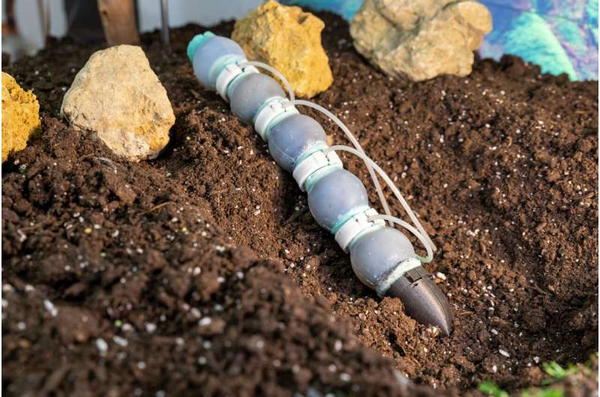
位于热那亚的意大利理工学院(IIT)的研究人员开发了一种新的软体机器人,其设计灵感来自蚯蚓的生物学,当空气通过或被抽出时,它能够爬行,这要归功于柔软的执行器。
《Scientific Reports》《科学报告》对原型机进行了描述,这款机器人是开发地下探测设备的起点,也是在有限空间内进行搜索和救援行动以及探索其他行星的起点。
大自然提供了许多动物的例子,如蛇、蚯蚓、蜗牛和毛虫,它们利用身体的灵活性和沿身体长度产生物理行波的能力来移动和探索不同的环境,它们的一些运动也类似于植物的根。
从大自然中汲取灵感,同时在开发新技术的同时揭示新的生物现象,这是Barbara Mazzolai协调的BioInspired软机器人实验室的主要目标,这种蚯蚓状机器人是她的团队的最新发明。
通过对蚯蚓运动力学的深入理解和应用,使类蚯蚓机器人的创造成为可能。它们利用肌肉层的交替收缩,通过产生逆行的蠕动波来推动自己在土壤表面以下和以上。它们身体的各个部分(异聚体)有特定数量的液体,控制内部压力来施加力量,并执行独立的、局部的和可变的运动模式。
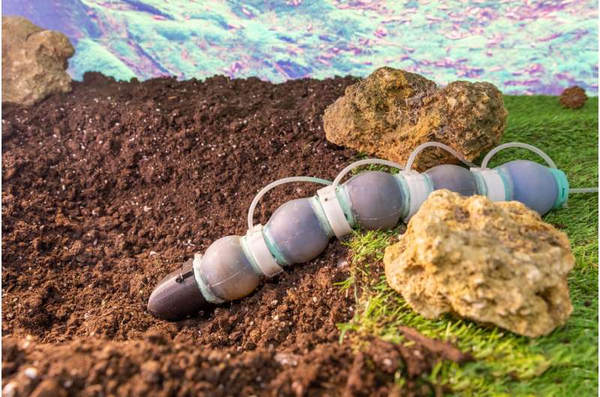
IIT的研究人员研究了蚯蚓的形态,并找到了一种方法,通过创建软机器人解决方案来模拟它们的肌肉运动,它们的恒定体积体腔和它们的刚毛(刚毛)功能。
团队开发了一种蠕动性软致动器(PSA),实现了蚯蚓的拮抗肌肉运动,从一个中立的位置,当空气被泵入时,它会伸长,当空气被抽出时,它会压缩。机器人蚯蚓的整个身体由五个PSA模块串联而成,相互连接,目前的原型机长45厘米,重605克。
每个驱动器都有一个弹性皮肤,包裹着已知数量的液体,从而模拟了蚯蚓内部体腔液体的恒定体积。蚯蚓段纵向变短,周向变宽,并随着单个定容腔的纵向肌肉收缩而施加径向力。拮抗作用下,随着周向肌肉收缩,节段沿前后轴变长,周向变薄,产生沿轴的穿透力。
每个执行器在1巴正压下的最大伸长率为10.97mm,在0.5巴负压下的最大压缩率为11.13mm,其独特之处在于能够在单个执行器模块中同时产生纵向和径向力。
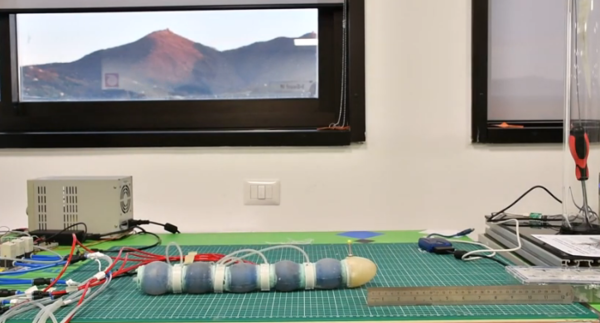
相关视频:https://youtu.be/ZA8L9e0e2Qs
为了在平面上推动机器人,受蚯蚓刚毛启发的小型被动摩擦垫被附着在机器人的腹部表面。该机器人的运动速度提高到1.35mm/s。
本研究不仅提出了一种开发蠕动类蚯蚓软体机器人的新方法,而且从生物启发的角度对不同环境下的运动有了更深入的理解。这项技术的潜在应用是巨大的,包括地下勘探、挖掘、地下环境中的搜索和救援行动以及对其他行星的探索。
这种仿生挖洞软体机器人是软体机器人领域的重要一步,为未来的进一步发展打开了大门。
参考链接:https://techxplore.com/news/2023-03-bioinspired-earthworm-robot-future-underground.html
