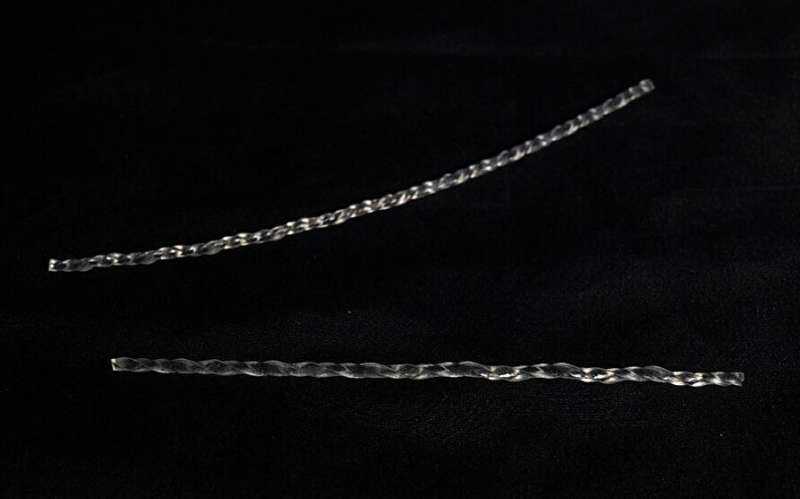
研究人员们创建了一种柔软机器人,能够在没有人类或计算机指导的情况下穿越简单的迷宫。现在他们在这项工作的基础上进行了改进,创造了一种“无脑”柔软机器人,它能够在更加复杂和动态的环境中移动。这项名为《具有物理智能的自主柔性机器人逃脱迷宫》的论文于9月8日发表在《科学进展》杂志上。
"在我们之前的工作中,我们证明了我们的柔软机器人能够通过一条非常简单的障碍物课程蜿蜒前进,"这项工作的合作通讯作者之一、北卡罗来纳州立大学机械与航空航天工程系副教授Jie Yin说道。“然而,除非遇到障碍物,否则它无法转弯。实际上,这意味着机器人有时会被卡住,在平行障碍物之间来回弹跳。
"我们开发了一种新的柔软机器人,它能够自行转弯,使其能够穿越曲折的迷宫,甚至绕过移动障碍物。而且,这完全是通过物理智能来完成的,而不是由计算机引导。"
物理智能是指动态物体,比如柔软机器人,其行为受到其结构设计和制造材料的控制,而不是由计算机或人类干预。
与之前的版本一样,新的柔软机器人是由带状液晶弹性体制造而成的。当将机器人放置在至少55℃(131℉)的表面上时,即比环境温度更高,与表面接触的带状部分收缩,而暴露在空气中的部分则不收缩。这引发了滚动的运动;表面温度越高,机器人滚动得越快。
然而,尽管之前的柔软机器人设计对称,但新的机器人有两个不同的部分。机器人的一半形状像一根扭曲的带子,呈直线延伸,而另一半形状像一根更紧密扭曲的带子,同时像螺旋楼梯一样扭曲自身。
这种不对称设计意味着机器人的一端对地面施加的力大于另一端。想象一个塑料杯,口比底部宽。如果你在桌子上滚动它,它不会直线滚动,而会沿弧线移动。这是由于它的不对称形状造成的。
该论文的第一作者赵尧是北卡罗来纳州立大学的博士后研究员。这项研究展示了不对称柔软机器人设计在穿越更加复杂的迷宫(包括带有移动墙壁的迷宫)以及通过比其体积更窄的空间的能力。研究人员在金属表面和沙子中对新机器人设计进行了测试。下面的视频展示了不对称机器人的行动:
"这项工作是我们在柔性机器人设计方面开发创新方法的又一步,特别是对于柔性机器人能够从环境中获取热能的应用," Yin说道。
