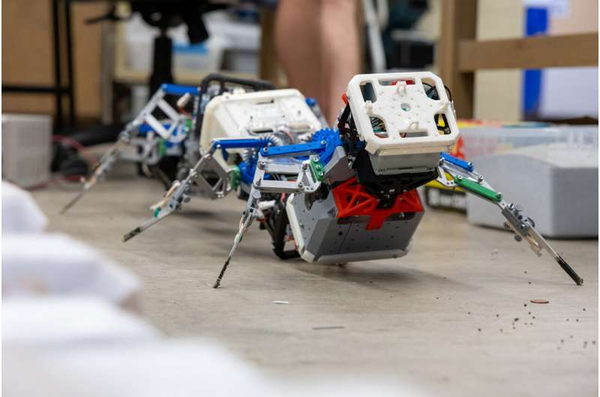
蜈蚣以其摇摆不定的步态而闻名,它们有几十到几百条腿,可以不停地穿越任何地形。
“当你看到一只奔跑的蜈蚣时,你基本上是在看到一种动物,它生活在一个与我们的运动世界截然不同的世界中,”物理学院Daniel Goldman教授说。“我们的运动很大程度上受惯性支配。如果我摆动腿,我的脚就会着地并向前移动。但在蜈蚣的世界里,如果它们停止摆动身体部位和四肢,它们基本上会立即停止移动。”
佐治亚理工学院的物理学家、工程师和数学家团队想看看多肢体是否有助于在这个世界上运动,他们正在利用这种运动方式发挥自己的优势。他们开发了一种新的多足运动理论,并创建了多足机器人模型,发现具有冗余腿的机器人可以像理论预测的那样在不平坦的表面上移动,而无需任何额外的传感或控制技术。
这些机器人可以在复杂、崎岖不平的地形上移动——它们有可能用于农业、太空探索,甚至搜索和救援。
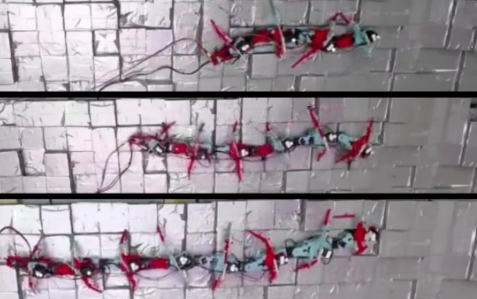
视频链接:https://techxplore.com/news/2023-05-scurrying-centipedes-many-legged-robots-traverse.html
研究人员受到数学家Claude Shannon的通信理论启发,该理论展示了如何可靠地远距离传输信号,以了解为什么多足机器人在运动方面如此成功。通信理论表明,确保消息在嘈杂线路上从 A 点到达 B 点的一种方法不是将其作为模拟信号发送,而是将其分解为离散的数字单元并使用适当的代码重复这些单元。
我们受到这个理论的启发,我们试图看看冗余是否有助于物质运输,”物理学博士后研究员Baxi Chong说。“所以,我们开始了这个项目,看看如果我们的机器人有更多的腿会发生什么:四条、六条、八条腿,甚至十六条腿。”
由 Chong 领导的一个团队,包括数学学院博士后研究员 Daniel Irvine 和 Greg Blekherman 教授,提出了一种理论,提出给机器人增加腿对可以提高它在具有挑战性的表面上稳健移动的能力——他们称之为空间冗余的概念。
这种冗余使机器人的腿能够自行成功,而不需要传感器来解释环境。如果一条腿不稳,不管怎样,多条腿都会让它继续移动。实际上,机器人成为一个可靠的系统,可以在困难或“嘈杂”的环境中将自身甚至货物从 A 地运送到 B 地,这个概念类似于如果轨道或铁路足够平滑但无需设计环境来创造这种准时性,那么如何保证轮式运输的准时性。
“对于先进的双足机器人,通常需要许多传感器来实时控制它,”Chong 说。“但在搜索和救援、探索火星甚至微型机器人等应用中,需要驱动具有有限传感能力的机器人。这种无传感器主动性有很多原因,传感器可能昂贵且脆弱,或者环境变化如此之快以至于不允许足够的传感器-控制器响应时间。”
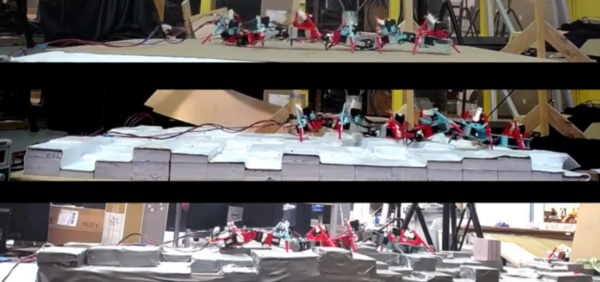
为了测试这一点,Juntao He博士,机器人学专业的学生,进行了一系列实验,他和乔治 W. 伍德拉夫机械工程学院的硕士生 Daniel Soto 建造了地形来模拟不一致的自然环境。
然后,他通过每次增加两条腿的数量来测试机器人,从6条开始,最终增加到 16 条。随着腿数的增加,即使没有传感器,机器人也可以像理论预测的那样更灵活地穿越地形。最终,他们在户外真实地形上测试了机器人,它能够在各种环境中穿行。
Juntao 说:“见证多足机器人在实验室地形和室外环境中导航的熟练程度,真是令人印象深刻。” “虽然双足和四足机器人严重依赖传感器穿越复杂的地形,但我们的多足机器人利用腿冗余,可以通过开环控制完成类似的任务。”
下一步的方向
研究人员已经将他们的发现应用于农业,Goldman与他人共同创立了一家公司,该公司希望使用这些机器人来为除草剂无效的农田除草。
“它们有点像 Roomba,但在复杂的地面上,”Goldman说。“Roomba 之所以有效,是因为它的轮子在平坦的地面上运行良好。在我们的框架开发之前,我们无法自信地预测在崎岖不平、多岩石、碎片遍布的地形上的运动可靠性。我们现在已经开始了这样一个计划,这可以用来确保我们的机器人在一定时间内穿过农田。”
研究人员还想改进机器人。他们知道蜈蚣机器人框架为何起作用,但现在他们正在确定最佳腿数,以在不进行传感的情况下以一种经济高效但仍保留优势的方式实现运动。
参考链接:https://techxplore.com/news/2023-05-scurrying-centipedes-many-legged-robots-traverse.html