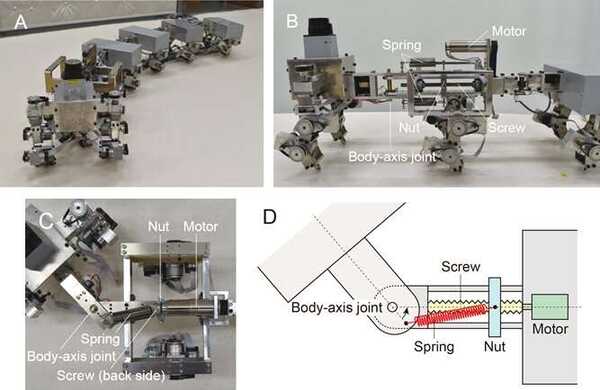
大阪大学机械科学与生命工程系的研究人员发明了一种新型步行机器人,利用动态不稳定来导航。通过改变耦合件的柔性,机器人可以在不需要复杂计算控制系统的情况下转向。这项工作可能有助于创建能够穿越崎岖地形的救援机器人。
地球上的大多数动物都经过进化,拥有了强健的腿部运动系统,可以在广泛的环境中获得高度的机动性。有些令人失望的是,试图复制这种方法的工程师们经常发现,有腿的机器人出奇地脆弱。由于反复的压力,即使是一只腿的破坏也会严重限制这些机器人的功能。
此外,控制大量关节以使机器人穿越复杂环境需要大量的计算机能力。这种设计的改进对于建造能够作为探索或救援车辆并进入危险地区的自主或半自主机器人至关重要。
现在,大阪大学的调查员们开发了一种仿生学的“多足动物”机器人,利用了自然的不稳定性,将直线行走转换成曲线运动。在最近发表的《软机器人学》研究中,来自大阪大学的研究人员描述了他们的机器人,由六个段组成(每个段连接两条腿)和灵活的关节。使用可调节的螺丝,可以在运动过程中通过马达改变联轴器的灵活性。
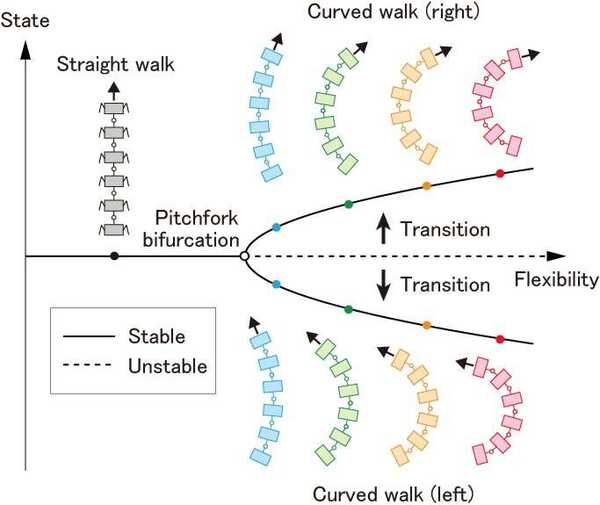
研究者们表明,增加关节的灵活性会导致一种称为“叉形分歧”的情况,直线行走变得不稳定。相反,机器人会过渡到一个弯曲的模式,向右或向左行走。一般来说,工程师们会试图避免产生不稳定性。然而,有组织地利用它们可以实现高效的机动性。
研究作者之一Shinya Aoi表示:“我们受到某些极其敏捷的昆虫控制自身运动动态不稳定性的能力的启发,以诱导快速的运动变化。”由于这种方法并没有直接控制身体轴线的运动,而是控制了灵活性,它可以极大地降低计算复杂度和能量要求。
团队测试了机器人到达特定位置的能力,并发现它可以通过采取弯曲路径朝向目标导航。“我们可以预见在各种场景中应用,如搜救、在有危险环境中工作或在其他星球上探索。”,该研究的另一位作者Mau Adachi说道。未来的版本可能包括更多的环节和控制机制。
