刚开始学走路的孩子可能会走得有点太快,摔倒,或撞到一件家具。然而,这种因果关系的体验教会他们无价之宝,让他们明白如何掌握身体在空间中的移动方式,以便未来避免摔倒。
机器学习的方式和人类学习的方式有很多相似之处,其中包括从错误中学习。然而,对于许多机器——如自动驾驶汽车和电力系统——在工作过程中学习,却必须考虑人类安全问题,这是一个难题。随着机器学习的成熟和普及,在高度复杂、安全关键的自主系统中应用机器学习越来越受关注。然而,这些技术的承诺受到了训练过程和更多风险的安全风险的阻碍。
一篇新的研究论文质疑了在陌生环境中学习安全动作需要无限次尝试的观念。这篇论文最近发表于《IEEE自动控制》杂志上,提出了一种全新的方法,以确保在学习安全动作的同时,管理在最优、遇到危险情况和迅速识别不安全动作之间的平衡,以达到完全的信心。
“通常情况下,机器学习会寻找最优解决方案,但这样做可能会在途中产生更多的错误。如果错误意味着撞向墙壁,那就会有问题,” 匹兹堡大学工学院的电气和计算机工程助理教授胡安·安德烈斯·巴塞尔克解释道。他与约翰斯·霍普金斯大学副教授恩里克·马拉达一起领导了这项研究。
在这项研究中,我们展示了学习安全策略与学习最优策略有根本的不同,并且可以分别进行高效地学习。
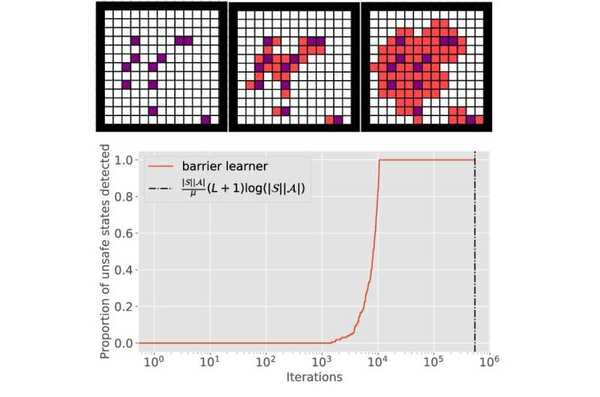
研究团队在两种不同的情景下进行了研究,以说明他们的概念。通过对探索进行合理的假设,他们创建了一个算法,可以在有限回合内检测到所有不安全的动作。该团队还解决了在拥有几乎确定性约束的马尔可夫决策过程(MDP)中寻找最优策略的挑战。
他们的分析强调了在基础MDP中检测不安全行为所需的时间和不安全事件的暴露水平之间的权衡。MDP很有用,因为它为在结果部分随机且部分受决策制定者控制的情况下建模决策制定提供了数学框架。
为了验证他们的理论发现,研究人员进行了模拟,证实了已确定的权衡。这些发现还表明,纳入安全约束可以加快学习过程。
巴泽克表示:“这项研究挑战了学习安全行动需要无限次试验的普遍信念。我们的结果表明,通过有效地平衡最优性、接触不安全事件和检测时间之间的权衡,我们可以在无需无限次探索的情况下实现保证的安全。这对机器人技术、自主系统和人工智能等领域有着重要的影响。”
