火星探测器拥有地球上的人类专家团队为其指导行动。然而,对于探测土卫一或土卫二轨道上的登陆器而言,它们距离地球过远无法及时接收到指令。
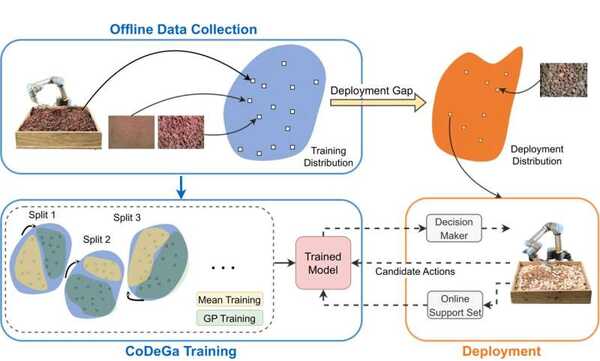
伊利诺伊大学厄巴纳-香槟分校的航空工程和计算机科学系的研究人员开发了一种新颖的基于学习的方法,使得外星机器人可以自主决策何时何地以及如何采集地形样本。
“与其模拟如何铲取各种可能的岩石或颗粒材料,我们创造了一种全新的方式,使自主降落器能够快速学习在遇到新材料时如何学会铲取,”航空航天工程系的博士生Pranay Thangeda表示。
"它还学会了如何适应变化中的景观及其特性,例如地形和材料的组成。"他说。
借助这种方法,Thangeda表示,一个机器人可以在很少的尝试次数中学会如何舀取新材料。“如果它进行了几次失败的尝试,它会学会不应该在那个区域舀取,并且会尝试其他地方。”
对于这项研究而言,一个挑战是我们对于类似于欧罗巴的海洋世界的了解不足。
"在我们向火星发送最近的探测器之前,轨道飞行器为我们提供了有关地形特征的相当可靠的信息,"Thangeda说道。"但我们对于欧罗巴拥有的最佳图像分辨率为每像素256到340米,这并不足够清晰以确定其中的特征。"
Thanjeda的顾问梅尔基奥尔尼克说:“我们所知的是,欧罗巴的表面是冰,但它可能是巨大的冰块,也可能像雪那样细腻。我们还不知道冰下面是什么。”
在某些试验中,团队将物质隐藏在其他的材料层下面。机器人只能看见顶部的材料,认为可能适合用勺子取出。“当它真正用勺子取出并触碰到底部层时,它会学到这是不可取的,并会移动到另一个区域,”Thangeda说道。
美国国家航空航天局(NASA)计划向木卫二发送电池供能的探测器,而不是核动力探测器,因为除了其他任务特定的考虑外,最关键的是要最大程度地减少可能污染海洋世界的潜在危险物质的风险。
"尽管核能供电供应有几个月的寿命,但电池只有约20天的寿命。我们无法承受每天浪费几个小时来回发送信息的损失。这正是为什么机器人具备自主决策能力至关重要的另一个原因," Thangeda 表示。
这种学习方式的独特之处在于,它让机器人能够利用视觉和极少的在线经验,在陌生的地形上实现高质量的铲取操作,远远超过了非自适应方法和其他先进的元学习方法。
该团队在伊利诺斯大学计算机科学系使用了一台机器人。它以着陆器的手臂为模型,配备了传感器,可以收集各种材料的挖取数据,包括1毫米的沙粒到8厘米的岩石,以及不同体积的材料,如碎纸板和包装填充物。模拟中的结果数据库包含了67种不同地形的每种知识资源的100个点,总计共有6,700个点。
据我们所知,我们是第一个对颗粒介质开源一个大规模数据集的机构,"Thangeda说道。"我们还提供了代码,方便用户轻松访问数据集,这样其他人就可以开始在他们的应用中使用它了。"
团队所创造的模型将会在NASA喷射推进实验室的海洋世界着陆器自主测试床上运行。
"我们对在外星表面开发自主机器人能力非常感兴趣,尤其是对具有挑战性的外星表面," Ornik说道。"这种独特的方法将有助于NASA在探索海洋世界方面持续的兴趣。"
这项工作的价值在于其知识或方法从地球适应并传递到外星天体的能力,因为显而易见,在着陆器抵达之前我们将拥有的信息并不多。由于电池寿命有限,我们也没有太多时间进行学习过程。着陆器可能只能持续几天,然后停止工作,因此自主地学习和做出决策是非常有益的。
