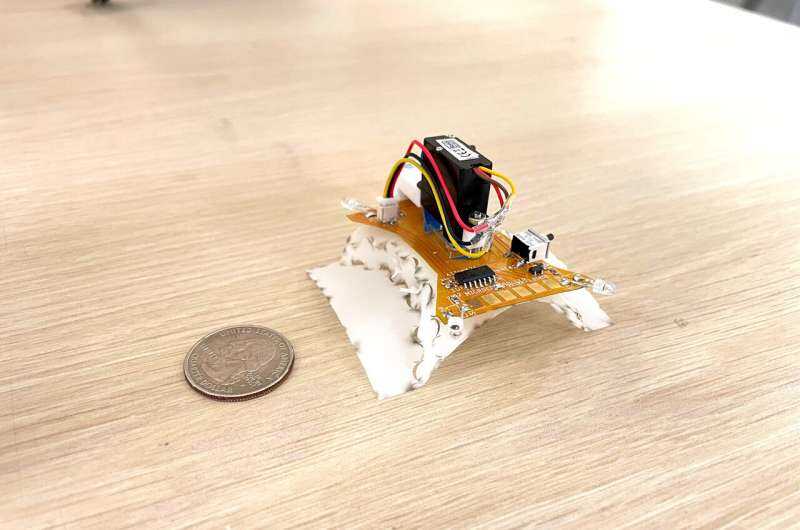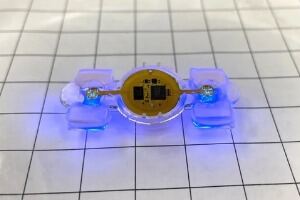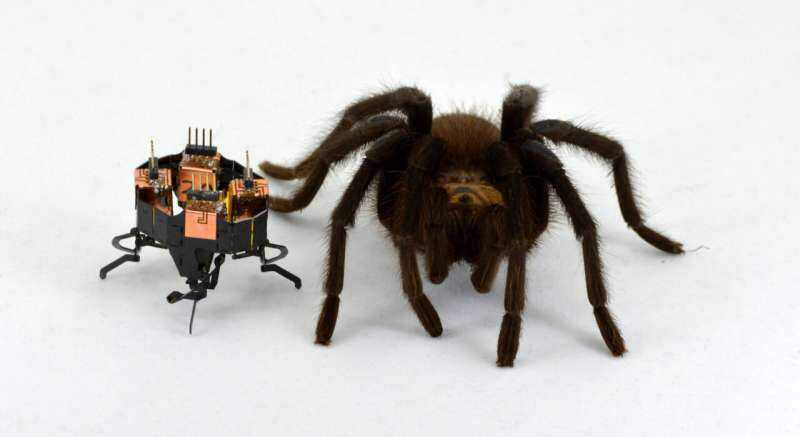
这款形态可变的机器人变得更小了。在一项新的研究中,科罗拉多大学博尔德分校的工程师们展示了一款名为mCLARI的模块化机器人,其长度仅为2厘米,可以被动地改变形状以便在多个方向上穿过狭窄的缝隙。尽管重量不到1克,但它可以承受超过自身体重三倍的额外负载。
该研究由卡乌什克·贾亚拉姆(Kaushik Jayaram)教授和博士生海科·卡布茨(Heiko Kabutz)领导。他们的研究最近在底特律举行的2023年国际智能机器人与系统会议上赢得了安全、安防和救援机器人领域的最佳论文奖。
这篇论文对团队之前的迷你形状变形机器人(名为CLARI)进行了改进,使其变得更小更快。该机器人通过改变其形状而不是转向,能够在拥挤的环境中灵活地转换前进和侧移,从而具备在重大灾难发生后协助急救人员的潜力。这项研究使Jayaram的团队离实现昆虫大小的机器人更近了一步,这些机器人可以像动物一样在自然地形中无缝移动,这主要是通过将柔性机器人的适应性与刚性机器人的灵活性相结合实现的。
他们的最新版本在长度上减少了60%,质量减少了38%,同时相对于前身保持了80%的驱动力。该机器人的速度也比前身快了三倍以上,能达到每秒60毫米的奔跑速度,即每秒三倍于其身长的速度。此外,与CLARI类似,该机器人能够以多种形状运动,并以多种步态和频率奔跑。
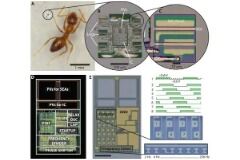
这项关于微型化的最新突破是由Jayaram和他的同事们之前用于制造HAMR-Jr机器人的折纸设计和层压制造技术所实现的。借助这种新颖的方法,Jayaram和Kabutz能够在不损失机械灵活性的情况下,将他们的设计进行缩小(或放大),使得这类机器人更接近现实世界应用的尺寸需求。这包括对喷气发动机等有价值资产进行检查和维护。
新研究的首席作者卡布茨具备外科医生般的灵巧双手,能够构建和折叠机器人的微小腿模块。卡布茨从小就对机器人怀有浓厚的兴趣,并在高中时参加了多项机器人比赛。
“刚开始的时候,我对建造更大型机器人很感兴趣,”Kabutz说道,“但当我进入Jayaram的实验室时,他真的让我对在昆虫尺度上建造仿生机器人产生了浓厚的兴趣。”
“由于这些机器人可以变形,因此您仍然可以拥有稍大一些的尺寸,”贾亚拉姆说。“如果尺寸稍微大一点,您可以携带更多的重量。您可以配置更多的传感器。您将拥有更长的寿命并更加稳定。但是当需要时,您可以挤压并进入那些特定的缝隙,比如喷气发动机内的检查通道。”
Jayaram的研究团队研究生物学中的概念,并将其应用到现实世界工程系统的设计中。在他的实验室中,您可以找到以各种节肢动物为模型的机器人,包括蟑螂和蜘蛛。
“我们对于了解动物的本质和它们运动方式的原因充满兴趣,”Jayaram说道,“以及我们如何构建能够应对社会需求的仿生机器人,比如搜救、环境监测,甚至在手术中使用它们。”