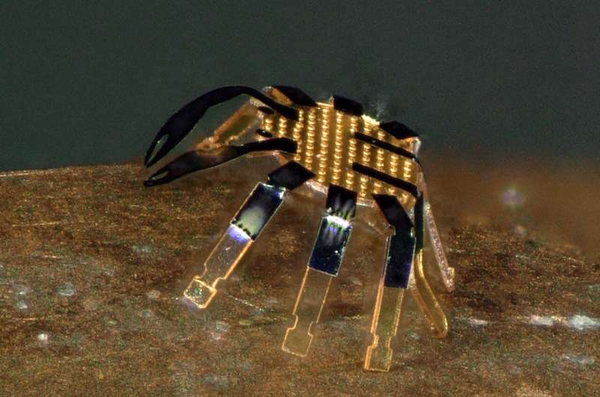
美国伊利诺伊州西北大学的工程师们开发出了有史以来最小的遥控步行机器人——它的外形是一只小巧可爱的小螃蟹。这只小螃蟹只有半毫米宽,可以弯曲、扭曲、爬行、行走、转身甚至跳跃。研究人员还开发了毫米大小的机器人,类似于尺蠖、蟋蟀和甲虫。尽管目前这项研究是探索性的,但研究人员认为,他们的技术可能会使该领域更接近于实现能够在狭窄空间内执行实际任务的微型机器人。
该研究于5 月 25 日发表在《Science Robotics》杂志上。去年 9 月,同一个团队推出了一种带翼微芯片,这是有史以来最小的人造飞行结构。
领导这项实验工作的 John A. Rogers 说:“机器人学是一个令人兴奋的研究领域,微型机器人的发展是学术探索的一个有趣话题,您可能会将微型机器人想象为修复或组装工业中小型结构或机器的代理,或者作为手术助手来清除阻塞的动脉、止血或消除癌性肿瘤,所有这些都是微创手术。我们的技术可以实现多种受控运动方式,并且可以以每秒一半的身体长度的平均速度行走,对于陆地机器人来说,要在如此小的规模上实现这一点非常具有挑战性。”
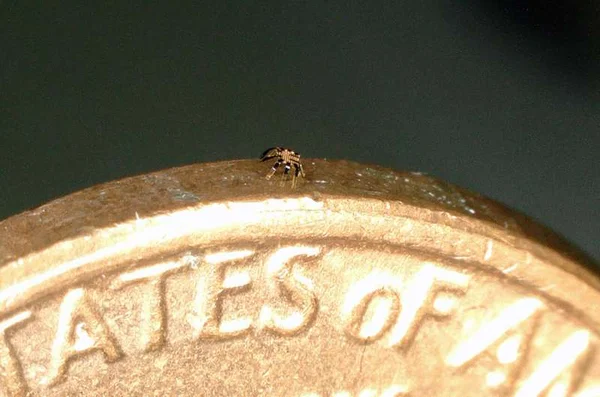
螃蟹比跳蚤还小,它不是由复杂的硬件、液压或电力驱动的。相反,它的力量在于它身体的弹性。为了构建机器人,研究人员使用了一种形状记忆合金材料,这种材料在加热时会转变为“记忆”的形状。在这种情况下,研究人员使用扫描的激光束在机器人身体的不同目标位置快速加热。一层薄薄的玻璃涂层在冷却时弹性地使相应的结构部分恢复到其变形的形状。
这些制造的过程相当吸引人,该团队将机器人制造成扁平结构,这是它们的加热状态。然后,他们将平面结构粘合到一个拉伸的橡胶基质上,但只在脚点处。然后,橡胶被放松,缩小了机器人的足迹,并使它们在一个受控的屈曲过程中弹出表面,使它们处于最终的三维"冷却"位置,在那里可以应用玻璃涂层来保持它们的形状,直到被加热。
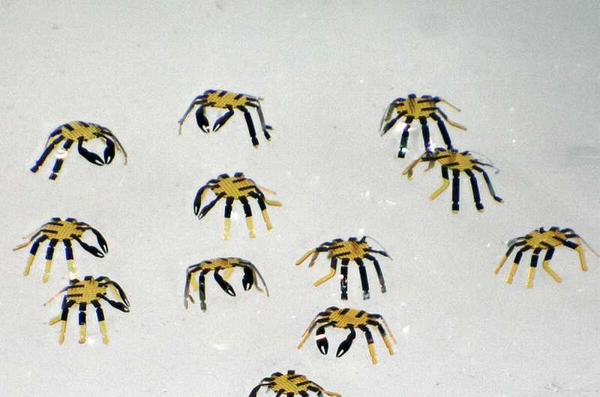
通过这种制造方法,西北大学的团队可以开发出各种形状和大小的机器人,经过这些组装技术和材料概念,研究人员表示,可以制造几乎任何尺寸或 3D 形状的步行机器人,但大家对小螃蟹的侧身爬行动作感到鼓舞和逗乐,这是一种创造性的奇思妙想。
根据这项研究,研究团队并没有束缚于纯粹的螃蟹机器人动脉探索的想法,他们还建造了类似的遥控生物。只有时间会告诉我们下一代微型工人机器人会是什么样子。
原文链接:https://techxplore.com/news/2022-05-tiny-robotic-crab-smallest-ever-remote-controlled.html
论文链接:https://www.science.org/doi/10.1126/scirobotics.abn0602
