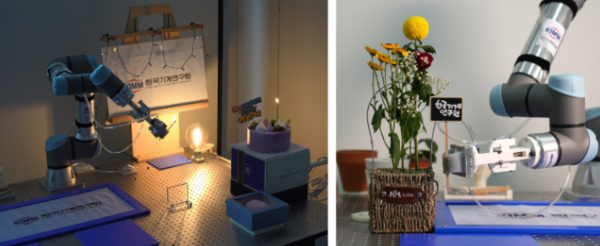
韩国机械材料研究院(KIMM)宣布,他们以大象的鼻子为灵感,开发出了世界上第一个可以进行所有握力动作的手握器。具体来说,它模仿大象如何用鼻子尖夹住小物体,或者通过鼻子深深地吸气来抓住大物体。
KIMM AI 机器人研究本部机器人机械电子科Sung-Hyuk Song博士团队利用柔软的结构、可拉伸的薄壁、可以改变形状的电线,开发出了可以用捏吸融合机制抓取物体的模仿大象鼻子的手爪。该团队希望这项新技术能够应用于各个领域,因为它不仅能够有效地运输各种大小的物体,而且能够稳定地抓住和组装物体,而不需要使用任何复杂的机械设备或传感器。
夹持器的软结构有几个微通道,可以在内部产生真空,帮助夹持器附着在物体上。因为每一个微通道都是灵活的,它可以修改自己的形状来匹配它所接触到的物体。因此,软结构本身通过对物体表面产生粘附力,起到吸力夹持器的作用。
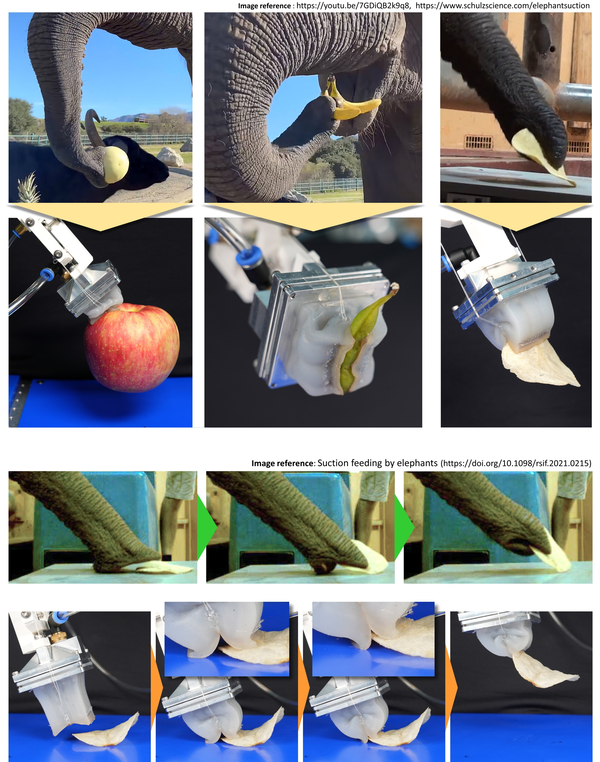
(上)大象和抓手抓取各种尺寸和形状的物体;(下)象鼻和抓手抓薯片的比较。
此外,通过拉动位于软结构中心的控制夹持器形状的电线,夹持器可以自己对折,这使得它可以像爪子夹持器一样使用,捏住和抓住物体。当以这种方式使用时,位于夹持器外部的可拉伸薄壁包裹并密封目标物体。通过在夹紧和包裹物体后在夹手内部创造真空,可以根据需要大大增加夹持力。
多年来,夹持器已分别发展为爪型或吸力型,爪型钳子不能抓取大于爪能打开的最大尺寸的物体。同时,吸力式夹持器能够夹持各种尺寸的物体,但在夹持非常细的物体(如针或线)或布料或海绵等空气可以通过的物体时会遇到困难。
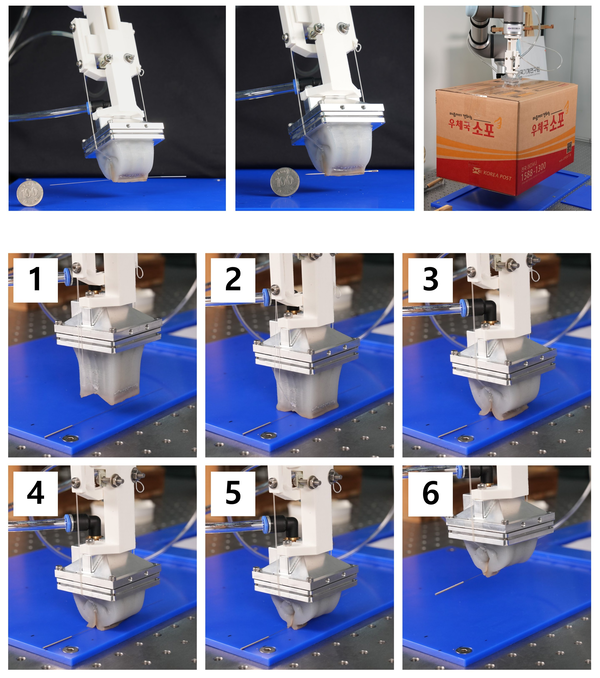
(上)夹持各种大小的物体;(下) 夹持器用于夹持放置在地板上的针灸针。在夹持过程中,夹持器的尖端像手指一样弯曲,与地板接触,然后拿起针灸针。
KIMM新开发的夹持器可以同时应用爪式和吸力式夹持机构,夹持各种尺寸和材料的物体。它不仅可以抓住比钳子小百分之一的针灸针(直径0.25毫米)等小物件,还可以抓住比钳子大十倍的箱子等大物件。
此外,这种夹持器可以通过简单地打开和关闭移动形状修改线的气动气缸,而无需任何复杂的传感器或控制,在夹持模式下捏住和抓住各种物体。Sung-Hyuk Song博士解释说:“用柔软的夹持器与地板接触,在挤压的过程中产生真空,就像用手指用力捏地板一样,可以握住物体。这样,即使是非常薄的物体也可以很容易地抓住并从地板上拿起来。”
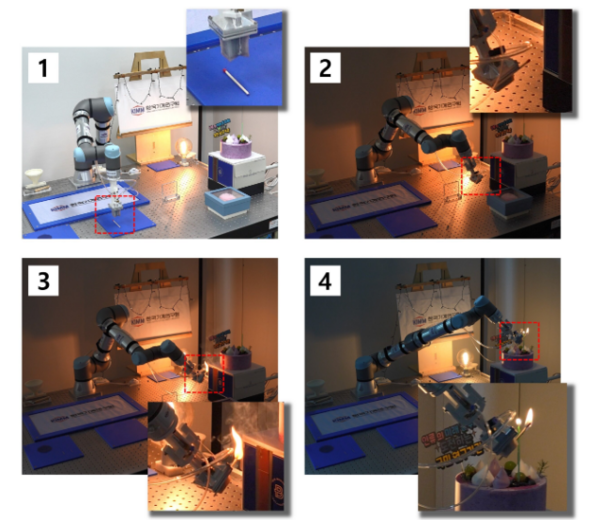
利用KIMM的新技术,它甚至可以完成复杂的任务,比如用礼盒包装洋娃娃,在蛋糕中插入纸蛋糕盖,稳定地拿着地板上的火柴点燃蜡烛,它甚至可以抓住躺在地板上形状不典型的各种花的茎来插花。
人工智能机器人研究部门主任Chanhun Park博士解释说:“我们新开发的模仿大象鼻子的捏吸融合抓手,使用爪和吸力机构,非常柔软,所以即使在人类周围操作也没有受伤的风险。它不仅可以处理从精细零件到盒子等各种大小的物体,无需复杂的机械结构或传感器,而且操作方便,这意味着它可以应用于各种行业和日常生活。”
他补充说:“我希望它对日常生活中的服务机器人的发展和生产各种不同物品的公司有很大的帮助。”
原文链接:https://techxplore.com/news/2022-10-world-elephant-trunk-mimetic-robot-capable.html
