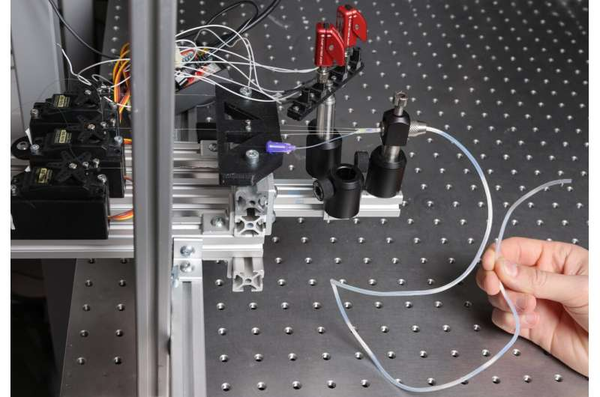
借鉴用于生产光纤的方法,洛桑联邦理工学院(EPFL)和帝国理工学院的研究人员创造了基于光纤的软机器人,其具有先进的运动控制功能,集成了其他功能,例如电和光传感以及有针对性的流体输送。
近几十年来,基于导管的外科手术已经改变了医学行业,为医生提供了一种微创的方式来做任何事情,从放置支架和靶向肿瘤到提取组织样本和为医学成像提供造影剂。虽然今天的导管是高度工程化的机器人设备,但在大多数情况下,将导管通过身体推到干预部位的任务仍然是一个手工和耗时的过程。
结合功能性纤维的发展和智能机器人技术的发展,来自EPFL工程学院光子材料和光纤设备实验室的研究人员创造了多功能导管形状的软机器人,当它被用作导管时,可以被远程引导到目的地,甚至可能通过半自主控制找到自己的路。该研究的首席研究员Fabien Sorin说:“这是我们第一次能够以如此高的可扩展性生成柔软的导管状结构,它可以集成复杂的功能,并有可能在体内被操纵。”他们把研究发表在《先进科学》《Advanced Science》杂志上。
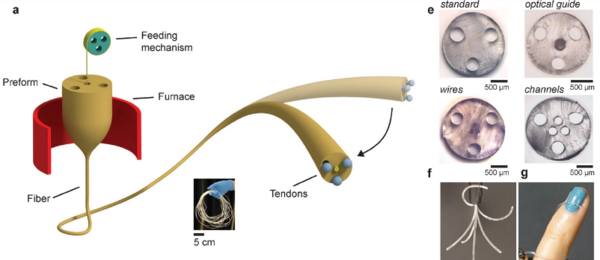
研究人员使用通常用于生产光纤电缆的热拉丝工艺制造了这种纤维,类似于从奶酪火锅中抽出一长串奶酪,让它变硬。材料的选择是至关重要的,弹性体——一种弹性聚合物,在拉伸时可以恢复到原来的形状——是首选的候选材料:除了具有灵活性,它们还足够柔软,可以最大限度地减少脆弱的身体组织的损伤。但是,该研究的第一作者Andreas Leber说:“历史上,热拉伸仅限于硬质材料。幸运的是,我们的团队已经确定了一类热塑性弹性体,可以拉伸,并在拉伸后保持其弹性性能。”
集运动控制、传感和药物输送于一体
为了生成具有多条通道的长纤维,研究人员必须微调拉伸工艺参数。Fabien Sorin说:“这个过程的一个重要特征是材料的粘度和表面张力之间的相互作用,前者可以让你画出连续的纤维,而后者会导致其中的通道坍塌。”
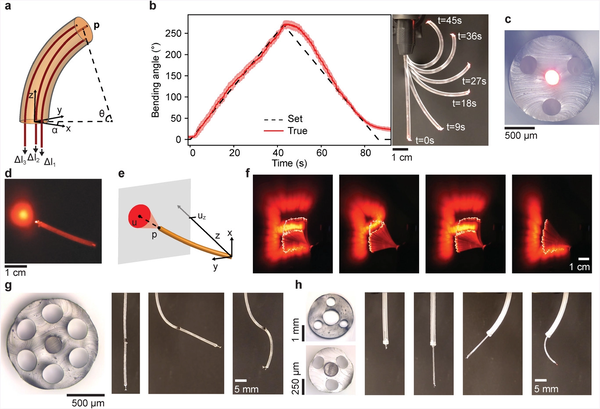
通过获得合适的材料性能、拉伸速度和温度,该团队可以可靠地制造出连续通道,在纤维中以微米尺度精心排列,这是赋予纤维机器人能力所需的。例如,通过使用一个马达拉动一个或几个引入通道的肌腱——这是智能导管中一个成熟的方法,医生可以控制纤维末端的方向,引导它穿过身体。
除了通道外,利用热拉伸工艺,纤维还可以安装各种元件。Leber解释说:“除了肌腱,纤维还可以集成光导、电极和微通道,实现药物传输、成像、电记录和刺激,以及机器人和医疗应用中常用的其他工具。”
这些功能元素也为自主纤维型机器人打开了大门。“集成光导给纤维视觉。它们可以探测和避开飞行轨迹上的障碍,甚至可以自己找到目标物体,比如蛀牙,”Leber继续说,这项工作的关键是由实验室团队从头开发的复杂控制算法和软件用户界面。
高度可伸缩的制造
虽然听起来很复杂,但这些多材料纤维的生产非常简单。“我们使用光纤制造技术,这是可扩展的。你可以在一夜之间产生数百公里长的光纤。因此,我们的制造方法带来了一种新颖的、可扩展的方法,使柔软的导管状结构具有前所未有的高级功能组合,”Sorin说。
远程控制导管只是众多令人兴奋的潜在应用之一,这种新型的基于纤维的软机器人可以实现。“基于肌腱的运动控制方法是开发热牵引智能导管的第一步。下一步将涉及到电或磁驱动模式,并测试这种纤维令人兴奋的机会,离临床应用更近一步,”帝国学院哈姆林机器人外科中心的小组组长Burak Temelkuran说。
智能床垫,软假肢和工业机器人
机器人软纤维在人体之外也有广泛的应用,床垫可以配备这种传感器来监测睡眠质量,或根据感知压力和生理参数改变其材料属性,为用户提供更好的夜间睡眠。
这种纤维可以用来制造柔软的假肢,能够通过变得更硬来应对关节上多余的机械应力,工业或环境传感应用可能包括基于集成热传感器、触觉传感器、甚至视觉电子和光学系统感知的信息进行导航的自导向软机器人。
原文链接:https://techxplore.com/news/2022-11-steerable-soft-robots-medical-applications.html
论文链接:https://onlinelibrary.wiley.com/doi/10.1002/advs.202204016
---煤油灯科技victorlamp.com翻译整理---
