工程学杂志上发表的一项研究介绍了一种新颖的基于图像的视觉伺服方法,用于在无GPS环境下追踪动态目标的无人机(UAV)。
《无人机在不可预测干扰下的动态目标跟踪》这篇研究论文介绍了一种全面的方法,解决了在存在外部干扰的情况下估计目标速度、图像深度估计和跟踪稳定性方面的挑战。
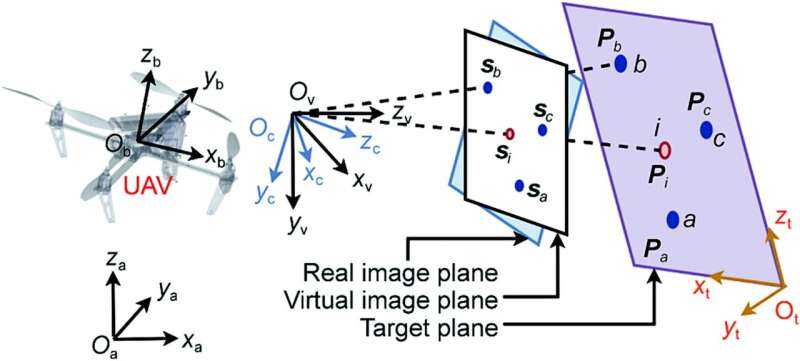
所提出的方法利用构建的虚拟相机为非馈动无人机推导出简化和解耦的图像动力学。通过考虑由动态目标的不可预测旋转和速度引起的不确定性,研究人员开发了一种独特的图像深度模型,将图像基于视觉的伺服方法扩展到具有任意方向旋转的目标的跟踪。该模型确保准确的图像特征跟踪和旋转目标的平稳轨迹。
为了估计无人机与动态目标之间的相对速度,设计了一个速度观测器。该观测器消除了对平移速度测量的需求,并减少了由包含噪声的测量引起的控制抖动。此外,引入了一种基于积分的滤波器来补偿不可预测的环境干扰,从而提高了无人机的抗干扰能力。
使用Lyapunov方法对速度观察器和基于图像的视觉伺服控制器的稳定性进行了严格分析。通过比较仿真和多阶段实验,展示了所提出方法对动态旋转目标的跟踪稳定性、抗干扰能力和鲁棒性。
本研究提出了一种动态的基于图像的视觉伺服方法,显著提高了无人机在存在不可预测干扰的情况下的跟踪性能。通过利用速度观测器、新颖的图像深度模型和基于积分的滤波器,所提出的方法展示了增强的跟踪稳定性、抗干扰能力和鲁棒性。
该方法的稳定性经过了Lyapunov理论的彻底分析,并进行了仿真和实验证明其有效性。