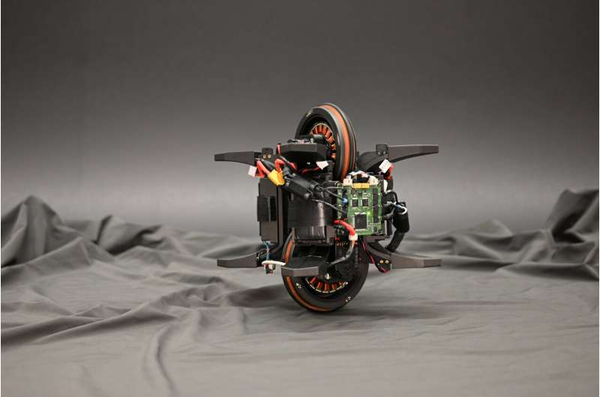
德国亚琛工业大学Sebastian Trimpe教授和斯图加特Max Planck智能系统研究所(MPI-IS)的研究人员最近开发了一种对称反作用轮独轮车Wheelbot,它可以从任何初始位置自动跳到车轮上。在 《IEEE Robotics and Automation Letters》(《IEEE机器人与自动化通讯》)上发表的这一篇论文介绍了这种独特的机器人,它是用现成的和3D打印组件组合制造的。
“我们的研究小组致力于数据科学和工程的交叉领域,我们研究的一个特定方向是将控制理论与机器学习的见解结合起来,”Trimpe在亚琛的团队成员、Wheelbot的首席研究员René Geist说。“像钟摆、机械臂和四轴飞行器这样的测试平台,帮助我们检查算法背后的理论假设在现实中是否可行。理想情况下,这些测试平台使用简单,同时具有最先进的算法控制的挑战性,迫使我们跳出固有的思维模式。”
这类测试平台的另外两个例子是所谓的“平衡立方体”及其后代“Cubli”,这两个系统常常有助于评估网络控制系统和数据驱动方法实现非线性控制的有效性。
Trimpe、Geist和他们的同事最近的工作建立在之前在该领域努力的基础上,他们的目标是开发一种简约的独轮车机器人,可以作为世界各地的机器人专家和计算机科学家的测试平台。为了做到这一点,Trimpe和他在亚琛工业大学的研究小组与MPI-IS的ZWE机器人实验室负责人Jonathan Fiene合作。
Geist解释说:“在项目的早期,我们选择使用无刷电机,因为ZWE机器人在开放的动态机器人计划中有大量的使用这些经验,而轻型无刷电机的价格下降,由于四轴飞行器在消费市场的广泛适应。当你看到发动机时,可以说最简单的驱动器就是在它上面安装一个轮子。如果这样的车轮接触到地面,我们称之为‘滚动轮’,如果没有接触到地面,我们称之为‘反作用轮’。”
平衡一个单体、非飞行机器人,使其具备驾驶和执行机动的能力,通常至少需要两个轮子。它们既可以是滚轮,形成类似赛格威(Segway)的机器人,也可以是单个滚轮和一个反作用轮,形成所谓的“反作用轮”或“力矩交换”的独轮车机器人。
集成反作用轮的独轮车机器人设计非常简单,机器人专家和学生都可以很容易地组装。反作用轮独轮车虽然简单,但控制起来相当困难,这使得它们成为研究机器人网络和基于学习的控制方法的良好试验台。
Geist说:“之前提出的独轮车机器人被设计成只能在直立平衡位置上保持高度平衡,这大大限制了这些系统的功能。为了最大限度地发挥反作用轮独轮车机器人的效用,我们决定,Wheelbot必须能够从相当大的干扰中恢复,有一个机载电源,以防止电缆限制其机动性,此外,必须能够在摔倒后自行竖立。”
和独轮车的轮子一样,Wheelbot有一个滚动的轮子,可以防止它在纵向移动时摔倒。然而,与独轮车不同的是,机器人还集成了一个反作用轮,以防止其在横向方向倾覆。
Geist说:“要掌握反作用轮的内部工作原理,你可以在家做一个简单的实验。你只需要一把转椅和一个中等重量的物体,比如一只猫。膝盖坐在椅子上,双手伸直,抱着猫,然后顺时针旋转上半身。当猫屈服于它的命运时,你会注意到你的膝盖是逆时针旋转的。在这个类比中,你的上身表示电机的转子,而你的下身表示电机的定子。”
基本上,在反作用轮中,当电机的转子(与轮子相连)顺时针旋转时,电机的定子(与Wheelbot的其余部分相连)将逆时针旋转。使用反作用轮来平衡的机器人不同于使用陀螺仪来平衡的机器人。在陀螺仪中,一个快速旋转的轮子与它的旋转方向正交旋转,由于角动量守恒而产生平衡力矩。
在反作用轮中,这些效应也会发生,但与反作用力矩相比微不足道。反作用力直接在车轮内部产生,并与车轮的旋转方向平行。
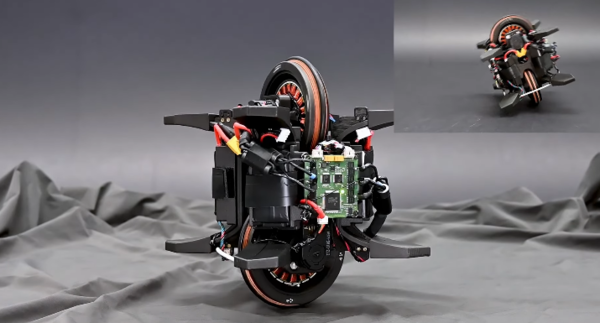
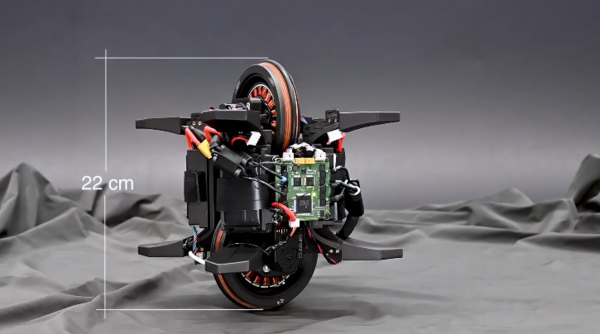
Geist解释说:“在自动安装过程中,反作用力必须使Wheelbot旋转90度。在操作过程中,Wheelbot的马达以24伏特吸取16安培。对于一个22厘米(8.7英寸)的大型机器人,电机实际上具有相当大的冲击力,迫使我们使用定制设计的电机控制器,因为市面上可用的电机控制器要么太大,要么无法在给定电压下处理足够的电流。”
研究人员发现,在16安培的电流下,驱动Wheelbot的马达在0.25秒内达到了速度极限。由于这种限制以及在制造反作用式轮式独轮自行车时通常会遇到的其他挑战,Geist和他的同事决定为他们的机器人设计一种全新的设计。
Geist说:“首先,我们决定机器人应该是对称的,从而有效地减少需要打印的不同部件的数量,并允许Wheelbot使用它的任何一个轮子作为滚动的轮子。对称还有一个额外的优势,与现有的独轮车机器人相比,上轮必须相当小,从而减少了其在偏航方向的转动惯量。其次,我们设计了机器人的尺寸,以最大限度地减少自动安装所需的扭矩。”
在最初的测试中,研究人员发现他们的标准版机器人可以在两步内从任何初始位置跳到车轮上。这样机器人就可以在完成第二步,也就是最后一步之前(也就是把自己推上去),对反作用轮减速。”
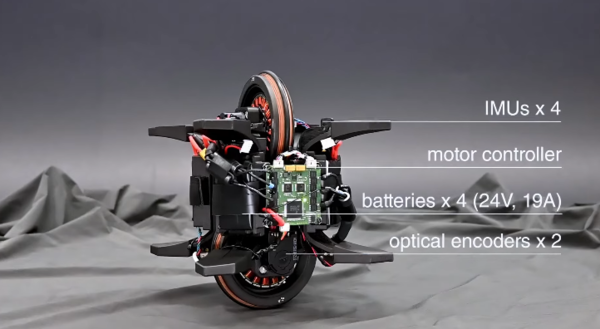
除了创建机器人的原型,Geist和他的同事还创建了一个自定义的状态估计器,这是一种可以估计机器人的横摇和俯仰角度的算法。该系统根据机器人的四个惯性测量单元(imu)和车轮编码器的测量结果进行估计,这些测量结果仅基于机器人的所谓运动学模型(即机器人质心位置的数学描述)的先验和可用知识。
Geist说:“我们认为,在轮式机器人(包括球形机器人)的情况下,提出的估计器形成了一个有趣的替代其他估计算法,如卡尔曼滤波。Wheelbot展示了对反作用轮独轮车机器人的尺寸和硬件的简洁选择,形成了一个多功能的机器人控制测试平台。”
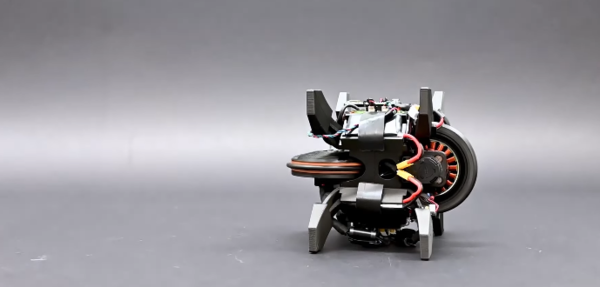
Geist和他的同事们是第一个创造出独轮车机器人的人,它可以从任何初始位置有效地跳到车轮上。因此,他们的论文是对机器人领域的重要贡献,因为它解决了制造这种新型反作用轮式独轮车时通常会遇到的电子和机械方面的挑战。
Geist说:“除了作为一个具有挑战性的机器人控制测试平台之外,我们还看到了Wheelbot作为一个向学生介绍机器人的教育平台的巨大潜力。在这方面,Wheelbot是一个典型的例子,展示了机器人的跨学科性质。除了机械设计需要建模和模拟机器人相当有趣的动力学外,其电机的大电流牵引对其电子设计构成了重大挑战。”
未来,Wheelbot可以用于教育和研究领域,测试机器人控制网络、机器学习算法和其他模型。机器人的一个关键优势是,它的操作只需要基本的软件工程知识,这使它成为学生和工程师在机器人领域迈出第一步的理想实验平台。
Trimpe团队的研究人员现在正在研究他们的新版本机器人,名为Wheelbot v3。其核心目标是让机器人更容易使用,从而更容易构建、使用和实验。
Geist补充说:“下一个版本的Wheelbot将比当前版本小一点,使用更强大的微控制器,在固件设计方面更容易操作。此外,我们目前正在研究一种控制算法,使Wheelbot沿着预定义的路径前进。在制造出第一个跳跃反作用轮独轮车机器人后,我们很高兴地证明,Wheelbot也能够执行灵活的驾驶机动。”
视频链接:https://youtu.be/UEMN0wPo5iE
原文链接:https://techxplore.com/news/2022-08-wheelbot-symmetric-unicycle-reaction-wheels.html
