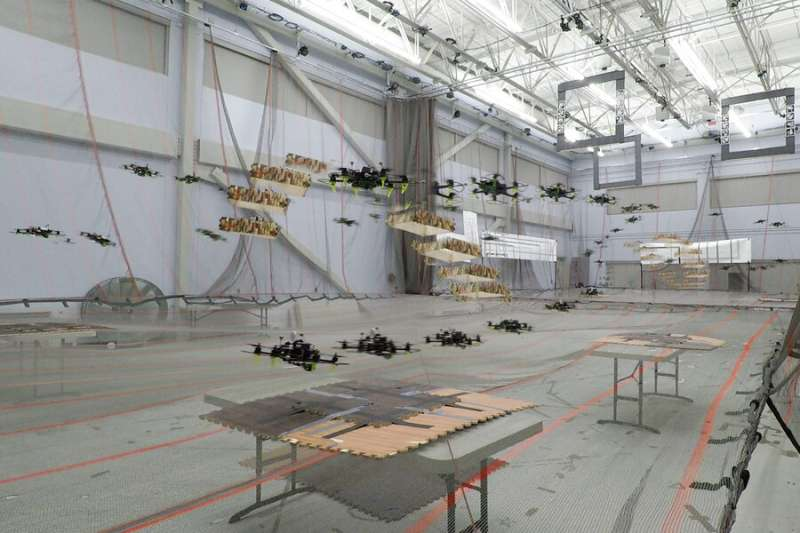
当多架无人机在同一空域协同工作时,比如在一片玉米地里喷洒农药时,它们可能会相撞。
为了帮助避免这些代价高昂的崩溃,麻省理工学院的研究人员在2020年提出了一个名为MADER的系统。这种多智能体轨迹规划器使一组无人机能够制定最佳的、无碰撞的轨迹。每个智能体都广播自己的轨迹,这样其他无人机就知道它计划去哪里。然后,智能体在优化自己的轨迹时考虑彼此的轨迹,以确保它们不会碰撞。
但当该团队在真正的无人机上测试该系统时,他们发现,如果无人机没有关于其伙伴轨迹的最新信息,它可能会无意中选择一条导致碰撞的路径。研究人员改进了他们的系统,现在正在推出Robust MADER,这是一种多智能体轨迹规划器,即使在智能体之间的通信延迟时,也能生成无碰撞的轨迹。
“MADER在模拟中表现出色,但还没有经过硬件测试。所以,我们造了一堆无人机并开始飞行。无人机需要相互交流以共享轨迹,但一旦你开始飞行,你很快就会意识到总是有通信延迟,导致一些故障,”航空航天研究生Kota Kondo说。
该算法包含一个延迟检查步骤,在此步骤中,无人机在提交一个新的优化轨迹之前等待特定的时间。如果它在延迟期间从其他无人机接收到额外的轨迹信息,它可能会放弃新的轨迹,重新开始优化过程。
当Kota Kondo和他的合作者在真实无人机的模拟和飞行实验中测试Robust MADER时,它在生成无碰撞轨迹方面实现了100%的成功率,虽然无人机的飞行时间比其他一些方法要慢一些,但没有其他基线可以保证安全。
“如果你想飞得更安全,就必须小心,所以如果你不想撞到障碍物,就会花更多的时间到达目的地,这是合理的。如果你撞到什么东西,不管你跑得多快,都没关系,因为你到达不了目的地,”Kota Kondo说。
Kota Kondo和博士后Jesus Tordesillas一起写了这篇论文,这项研究将在5月29日至6月2日举行的机器人与自动化国际会议上发表,目前在arXiv服务器上提供预打印。
规划轨迹
MADER是一个异步的、分散的、多智能体轨迹规划器,这意味着每架无人机都制定自己的轨迹,虽然所有智能体必须就每条新轨迹达成一致,但它们不需要同时达成一致。这使得MADER比其他方法更具可扩展性,因为数千架无人机很难同时在一个轨道上达成一致。由于其去中心化的特性,该系统在无人机可能飞得远离中央计算机的现实环境中也能更好地工作。
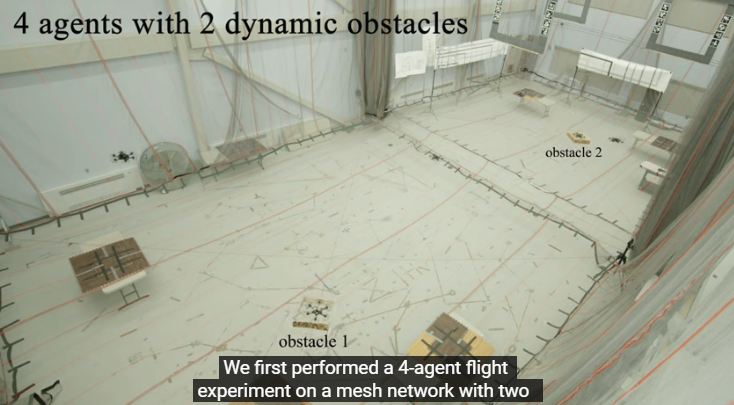
视频链接:https://youtu.be/i1d8di2Nrbs
使用MADER,每架无人机都使用一种算法来优化新的轨迹,该算法结合了它从其他代理接收到的轨迹。通过不断优化和传播新的轨迹,无人机避免了碰撞。
但也许一个代理在几秒钟前分享了它的新轨迹,但另一代理没有立即收到,因为通信被延迟了。在现实环境中,信号通常会因其他设备的干扰或暴风雨天气等环境因素而延迟。由于这种不可避免的延迟,无人机可能会无意中进入一个新的轨道,使其处于碰撞轨道上。
Robust MADER可以防止这种碰撞,因为每个代理都有两个可用的轨迹,它只保留一条它知道是安全的轨道,它已经检查了潜在的碰撞。在跟踪原始轨迹时,无人机会优化新的轨迹,但直到完成延迟检查步骤才会提交到新的轨迹。
在延迟检查期间,无人机花费固定的时间反复检查来自其他代理的通信,以确定其新轨迹是否安全。如果它检测到潜在的碰撞,就会放弃新的轨迹,重新开始优化过程。
Kota Kondo说,延迟检查周期的长度取决于代理之间的距离和可能阻碍通信的环境因素。例如,如果代理之间相隔许多英里,则延迟检查周期将需要更长。
完全无碰撞
研究人员通过数百次模拟来测试他们的新方法,在这些模拟中,他们人为地引入了通信延迟。在每个模拟中,Robust MADER在生成无碰撞轨迹方面100%成功,而所有基线都导致了碰撞。
研究人员还制造了6架无人机和2个空中障碍物,并在多智能体飞行环境中测试了Robust MADER。他们发现,在这种环境中使用原始版本的MADER会导致7次碰撞,而Robust MADER在任何硬件实验中都没有导致一次碰撞。
“在你真正驾驶硬件之前,你不知道什么会导致问题。因为我们知道模拟和硬件之间是有区别的,所以我们让算法变得健壮,所以它在实际的无人机上起作用,在实践中看到这一点是非常有益的,”Kota Kondo说。
使用Robust MADER的无人机能够每秒飞行3.4米,尽管它们的平均飞行时间略长于一些基线,但没有其他方法在每次实验中都完全无碰撞。
在未来,Kota Kondo和他的合作者希望将Robust MADER进行户外测试,在户外,许多障碍和类型的噪音都会影响通信。他们还想给无人机配备视觉传感器,这样它们就可以探测其他agent或障碍物,预测它们的运动,并将这些信息包括在轨迹优化中。
参考链接:https://techxplore.com/news/2023-03-algorithm-drones-colliding-midair.html
