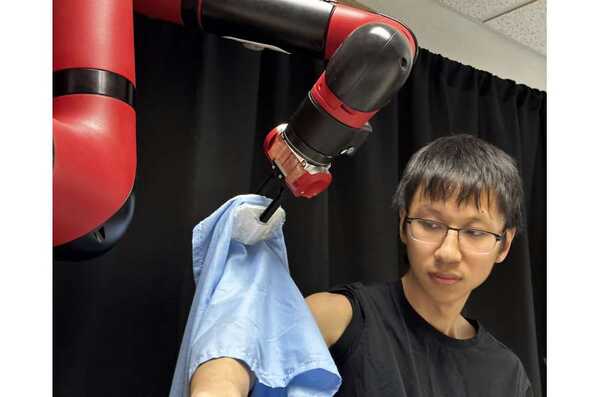
大多数人对穿衣打扮司空见惯,但是美国国家卫生统计中心的数据显示,92%的护理设施居民和居家护理患者需要穿衣帮助。
卡内基梅隆大学机器人研究所(RI)的研究人员认为,未来机器人可以帮助解决这一需求,并致力于实现这一目标。
“令人惊讶的是,现有的机器人辅助穿衣都是基于一种有限手臂姿势和单一固定服装(如医院服)的假设。”协同机器人辅助穿衣系统的博士生Yufei Wang表示。
“我们的总体目标是开发一种通用系统,用于处理各种日常服装和不同运动功能能力的需求。我们还希望将该系统扩展到手臂活动受限的不同人群。”
这个机器人辅助穿衣系统利用人工智能的能力,适应各种人体形状、手臂姿势和服装选择。研究团队采用了强化学习的方式来实现他们的通用穿衣系统。具体而言,研究人员在机器人正确将服装放在人的手臂上时给予积极奖励。通过持续强化学习,他们提高了系统的穿衣策略成功率。
研究人员利用模拟教机器人如何操作衣物并为人穿衣。团队在将模拟中学到的策略转移到实际环境时,必须仔细处理服装材料的特性。
“在模拟阶段,我们故意随机化了各种不同的服装属性,以指导机器人学会穿衣策略,涵盖广泛的物料特性。”该项目成员、研究生孙展怡说道。“我们希望模拟中随机变化的服装属性能够概括真实世界中的服装特性,这样在模拟环境中学到的穿衣策略可以顺利过渡到现实世界。”
RI团队在涵盖17名不同人体形状、手臂姿势和五种服装的510次穿衣试验中评估了该机器人穿衣系统。对大多数参与者而言,系统能够完整地将每件服装的袖子穿到他们的手臂上。在所有测试案例的平均值中,该系统能够穿到参与者手臂长度的86%。
研究人员在设计系统时面临了一些挑战。首先,衣物具有可变形的特性,这使机器人难以感知整个服装并预测它的移动轨迹。
“衣物与能进行状态估计的刚性物体不同,因此我们必须使用高维表示来处理可变形物体,以使机器人能够感知衣物的当前状态以及与人的手臂之间的相互作用。”王宇斐说。“我们使用的表示被称为分割点云,它将衣物的可见部分表示为一组点。”
安全的人机交互也至关重要。机器人避免对人的手臂施加过大力量以及任何可能引起不适或危及个体安全的行为。为了减轻这些风险,团队对机器人进行了温和行为的奖励。
未来的研究可以朝多个方向发展。例如,团队希望通过使系统能够同时帮助一个人穿两只手臂的夹克或者把T恤穿过头部来扩展当前系统的功能。这些任务都需要更复杂的设计和执行。团队还希望在穿衣过程中适应人的手臂动作,并探索更高级的机器人操作技能,如扣扣子或拉拉链。
随着工作的进展,研究人员打算在护理设施进行观察性研究,以深入了解不同个体的多样化需求以及改进他们当前辅助穿衣系统的方向。
